 EN
Проектирање флексибилне ФСР матрице за стабилне притиске
Како приступ који се бави прво структуром може смањити ризик од деформације везаног за сигнал, док се сачува интегритет рутинга и флексибилност интеграције.
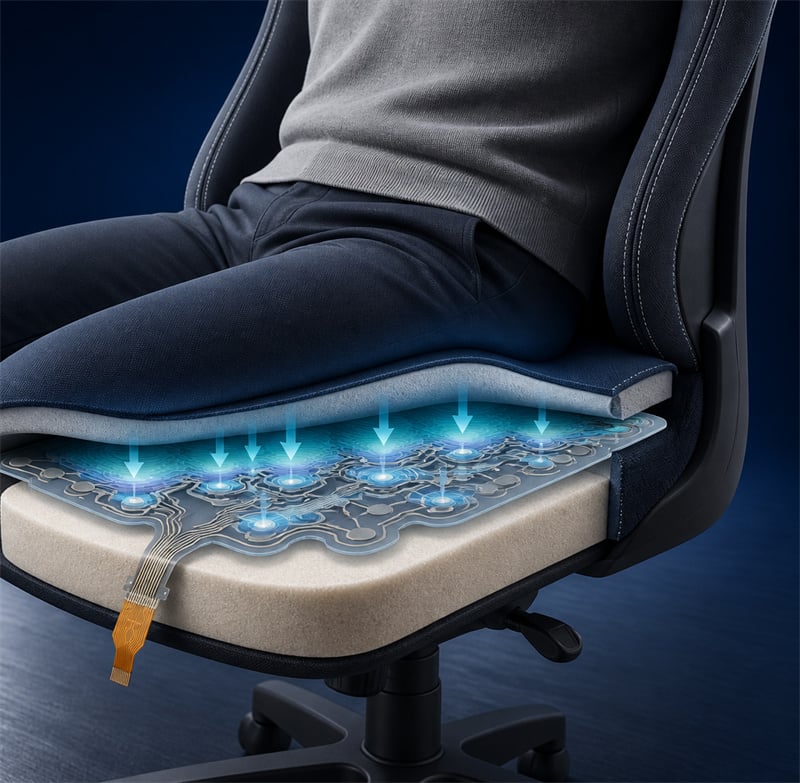
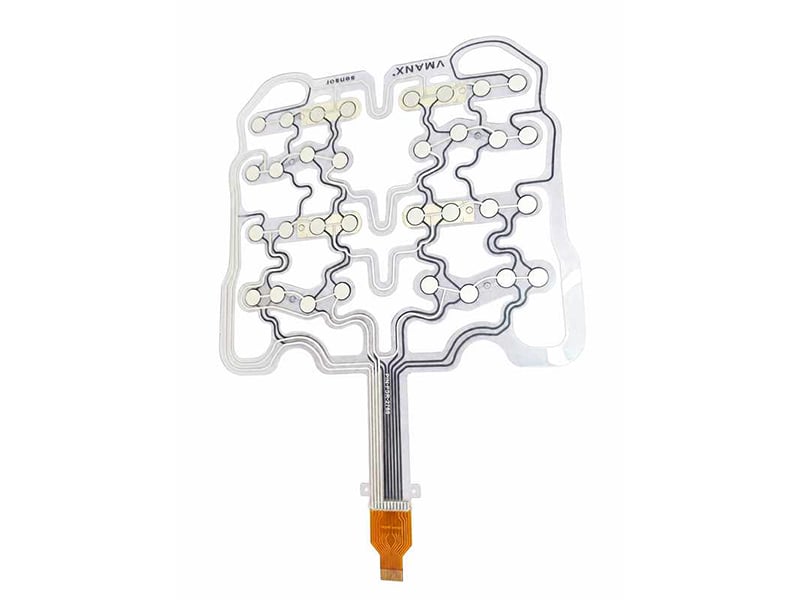
Визуализација апликација. Сензор је интегрисан у усаглашену кушионску колону за улазак расподељеног оптерећења.
СКРАТКО
Од густе геометрије пуне површине до флексибилне архитектуре која ослобађа напетост
Овај анонимни инжењерски случај показује како ВМАНКС процењује матрични распоред, механичку деформацију, флексибилно рутирање, прелазак репа и валидацију као један интегрисани систем. Идентификација клијента, димензије, метаподаци о цртежима или комерцијалне информације нису откривени.
Сензор VMANX
Контекст апликације
Сензор седишта мора да ради као део механичког система
Флексибилна матрица притиска седишта-кошица може подржавати детекцију заузетosti, праћење седећег времена, препознавање положаја, анализу расподеле притиска и поређење лево/десно или испред/задње оптерећење. Међутим, филм који сензура никада не делује изоловано. Покривање, усаглашеност пене, геометрија подршке, рутинг и прелазак конектора сви утичу на сигнал који виде електроника.
П. Које је било основно инжењерско питање?
Како може широка регија за сензирање да остане у складу под понављаним деформацијама пашина без дозволе да филмски спај, проводници или прелаз опашка постану доминантни извори нестабилног излаза?
Електричка логика
За матрицу са Р редовима и Ц колонама, теоријски број пресека је Р × Ц, док су матричне сигналне линије засноване на Р + Ц. Крајни коннекторски пинови остају предмет контролисане стратегије и интерфејса.
Механичка логика
Планирање мора ослободити напетост, одржавати контролисан растојавање и држати осетљиве прелазе далеко од концентрисаног савијања.
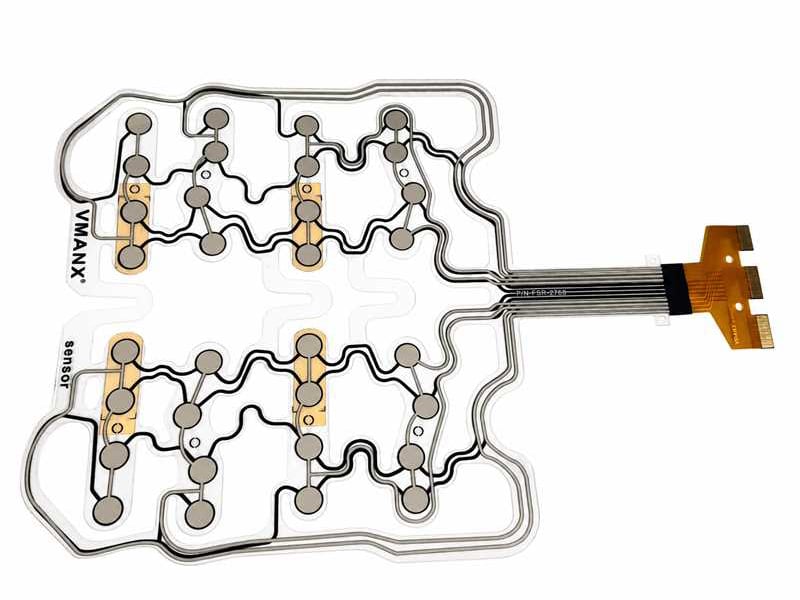
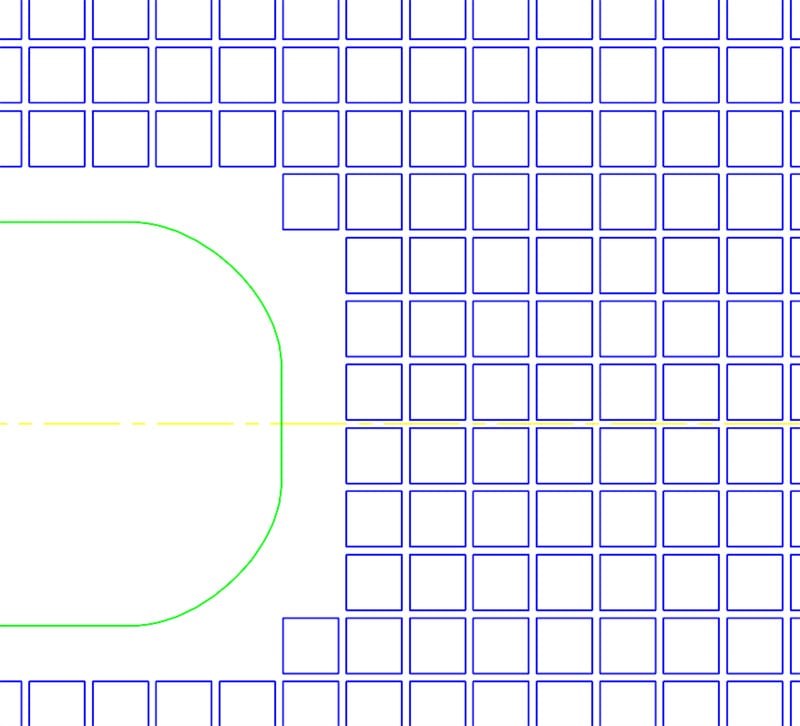
Анонимизовани локални фрагмент који се користи само да би се илустрирао концепт густог сенсирања. Потпуна геометрија и димензије намерно су задржане.
Препоручена путња за превоз
| Људско оптерећење | Дистрибуиран улаз са становника |
| Покрива / горња покривка | Први контакт и распоред оптерећења површине |
| Плећа за горњи комфор | У складу са локалном дистрибуцијом притиска |
| Тонкофлома ФСР матрица | Склај који сензорише притисак |
| Нижа подршка пена | Опоравак и механичка подршка |
| Строг уздржјевање седишта | Структура реакције |
Учење из структурног ризика
Зашто је тешко управљати густом матрицом пуне површине?
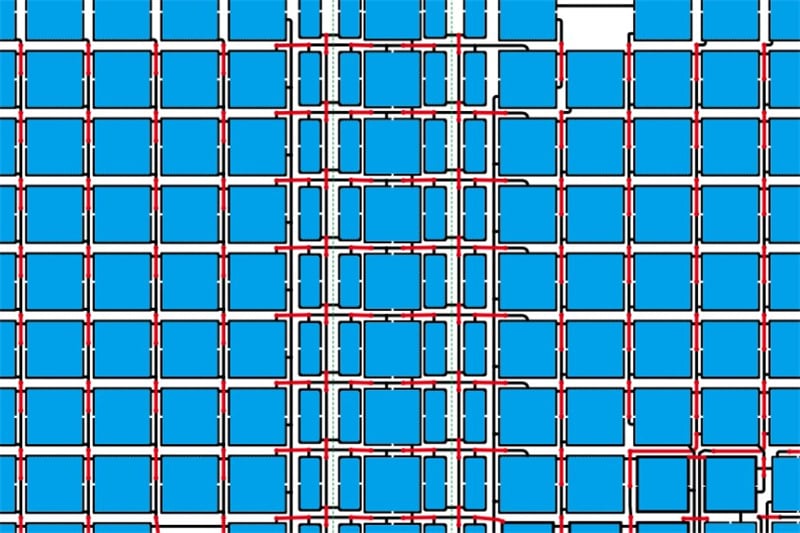
Анонимизовани локални фрагмент густе матрице. Ниједан цртање клијента или комплетне геометрије производа није објављен.
П. Шта је показало историјско искуство?
У поређењу са историјским дизајном, потврђени резултати пројекта укључују лажно покретање и неприхватљиву савијаност. Ови докази не доказују да ће сваки густи распоред пропасти; он успоставља јасан разлог за третирање деформационог понашања као примарног уноса дизајна.
Потврђени докази
Надзорно У случају историјске поређења догодило се лажно покретање.
Надзорно Конструкција није обезбеђивала прихватљиву перформансу савијања.
П. Које механизме треба истражити?
Потенцијални механизми укључују локалну промену слоја-растојања, ненамерни контакт, напетост проводника и пренос стреса у репну област. Ово су инжењерске хипотезе које се треба проверити контролисаним прототипима и тестовима, а не тврдња да је сваки механизам закључно примећен у историјском узорку.
Геометрија Велика површина континуираног ламината
Глобално савијање се може претворити у локално искривљење.
КОНДУКТОРИ Права или ограничена рутирања
Поновно се појачање може концентрисати на уским путевима или прелазима.
Интерфејс Изменит резкост
Задница и површине са спојним зонама захтевају специјални дизајн за олакшање напетости.
Принцип комуникације
Ризикован, а не крив
Циљ није да се концепт раног купца означи као грешан. Професионална прегледа идентификује упоређиве доказе, објашњава веродостојне ризике, предлаже производњу алтернатива и дефинише пут валидације.
ВМАНКС СТРУКТУРНИ ПУТ
Ослободите напетост пре него што замолите сензорску колону да је апсорбује
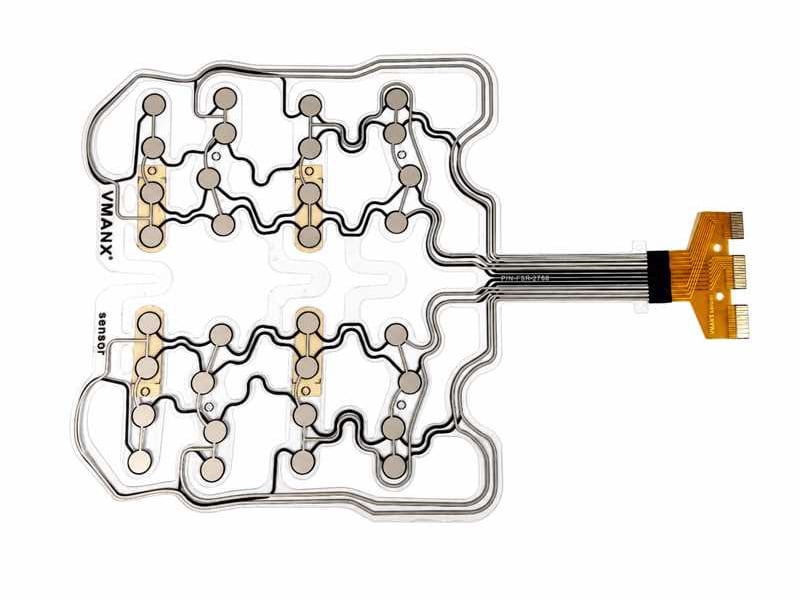
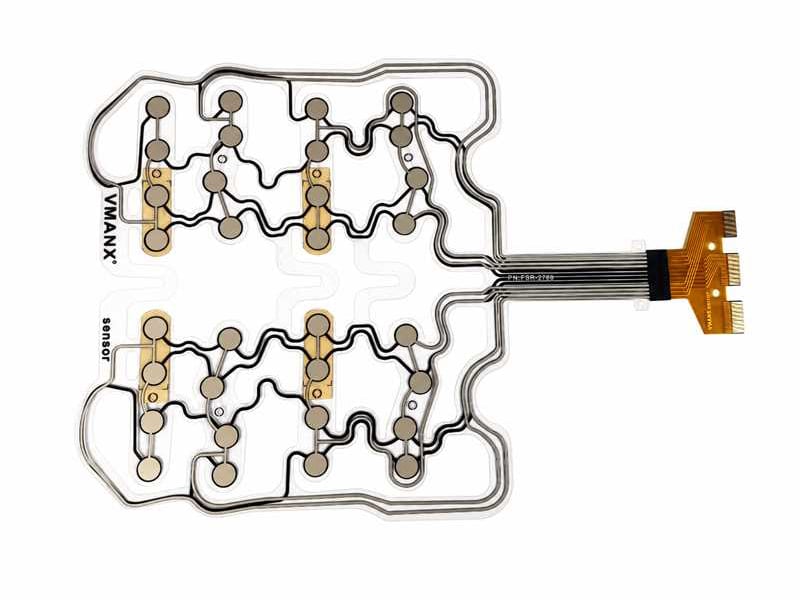
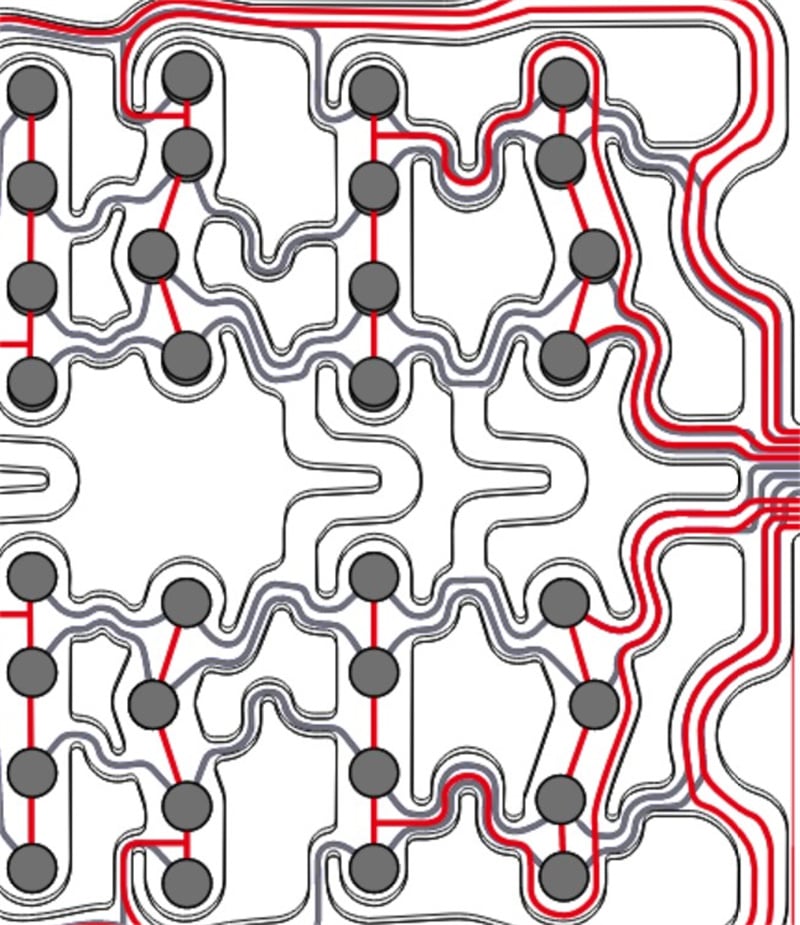
Фрагмент маршрута који је сигуран за публикацију и који илуструје одсечене стазе, уско мостове и криве трагове.
П. Како функционише флексибилна архитектура?
Препоручена ruta замењује широк континуирани ламинат геометријом дизајнираном да се креће. Велике пререзе прекидају глобалну крутост, уски мостови одржавају електричну континуитет, а закривљени или меандерски проводници пружају додатну дужину пута за деформацију.
Одсеци за велику површину
Смањити континуирано ламинирану површину и омогућити да се зоне перна крећу независније.
Уски повезивни мостови
Очувати повезивање док се ограничава количина материјала који носи глобални напон.
Круто рутинговање
Избегава дуге праве стазе које могу директно да се ударе у локално савијање.
Конвергенција у зони
Води проводнике према репу док задржава прелаз изван примарне сензорне области.
Намер пројектовања
Флексибилност се ствара геометријом, а не само избором материјала
Флексибилна супстрата не производи аутоматски флексибилан монтаж. Форма обрасца, ширина моста, радијус рутинга, регистрација слоја, понашање лепила и локација прелаза на крутост морају бити дизајнирани као једна архитектура.
Удружење и валидација
Заштитите прелазак са тела филма на реп ФПЦ
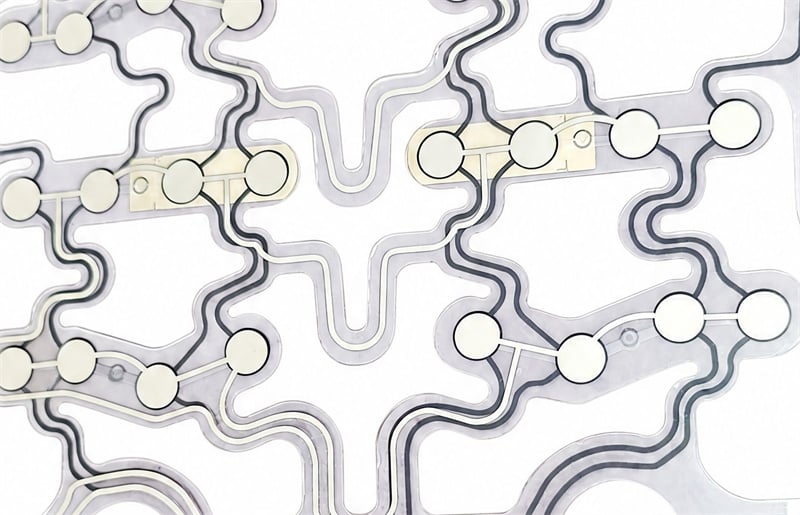
Анонимизовани детаљи производа који показују распоређене зоне за сензирање и закривљене проводнике. Извучени идентификатори и ознаке за спојке су искључени.
П. Шта је важно у прелазу на реп?
Водичи треба да се постепено конвергују унутар флексибилног тела. Прелаз треба да се налази изван зоне примарног оптерећења и честог савијања, уз појачање и контролисан градиент крутости који се узима у обзир ако је потребно.
Локација
Прелазак одвијајте од подручја са највишим притиском и највишим кривинама.
Олакшање напетости
Користите геометрију рутинга, локално појачање и контролу инсталације како бисте смањили концентрацију стреса.
Контролисана дефиниција
Ограничења за замрзавање радијуса загиба, конструкције терминала, запленке и монтажа током ДФМ-а и прегледа узорка.
П. Како би се концепт требало валидирати?
| Статичко мапирање | Потврдити активне области, стабилитет излазне линије и просторни одговор под контролисаним оптерећењима. |
| Поново пуњење | Трака дрјфта, опоравак и конзистенција излаза кроз понављање компресије. |
| Скицање и савијање | Управите репрезентативне зоне за вијање и проверите стабилност сигнала и интегритет проводника. |
| Скрининг лажног покретача | Примене деформације палубе без намењеног точковог оптерећења и праћење нежељених одговора. |
| Робеститет репа | Процењује се прелаз од филма до репа током инсталације и понављања кретања. |
| Калибрација система | Уредите прагове и алгоритме са коначном пеном, покриљем и подршком седишта. |
За циљну конструкцију седишта треба да се договарају границе прихватања, бројеви циклуса и опрема за испитивање. Ниједна непроверени бројка трајности није представљена као завршен резултат у овој студији случаја.
Инжењерски резултат
Производњи пут од концепта сензора до интеграције седишта
Инжењерска вредност у овом случају није била један цртеж. То је била конверзија апликационог циља у интегрисану архитектуру сензора која се од самог почетка бави механичком у складу, електричним рутингом, заштитом интерфејса и верификацијом.
Шта архитектура омогућава
У складу са распоредом Геометрија која може да прати кретање јастука.
Дистрибуирано сензирање Матрична основа за мапирање запљаћивања, положаја и притиска.
Контролисана рутинга Сигналне стазе дизајниране око деформације, а не додате касније.
Шта контролише процес
Преглед ДФМ Стак слоја, рутинга, положаја репа и ограничења монтажа.
Учење прототипа Ризик се смањује путем доказа из репрезентативних узорака.
Калибрација система Прагови су подешени са стварним компонентама папића.
П. Када треба да се почне преиспитивање структуре?
Пре него што се детектор за густину, контур и положај репа замрзне. Рана сарадња даје механичкој и електричној архитектури довољно слободе да ослободи напетост, заштити интегритет сигнала и поједностави каснију валидацију.
Развијање флексибилног седишта или јастука који сензорише притисак?
Споделите спал апликација, функционалне циљеве, зоне за откривање циљева и ограничења интерфејса. VMANX може подржати преглед концепта, ДФМ, прилагођени матрични распоред, планирање прототипа и дефиницију валидације.
Примећај уредника: Овај чланак се заснива на анонимном инжењерском случају. Сви идентификатори клијената, тачне димензије, метаподаци о цртежу, комерцијални термини и референце за детаље специфичне за пројекат су уклоњени. Слике су резани илустративни фрагменти и не репродукују комплетан цртање купца.