 EN
Розробка гнучкої матриці FSR для сидіння зі стабільним вимірюванням тиску
Як підхід, заснований на структурі, може зменшити ризик сигналів, пов’язаних із деформацією, зберігаючи цілісність трасування та гнучкість інтеграції.
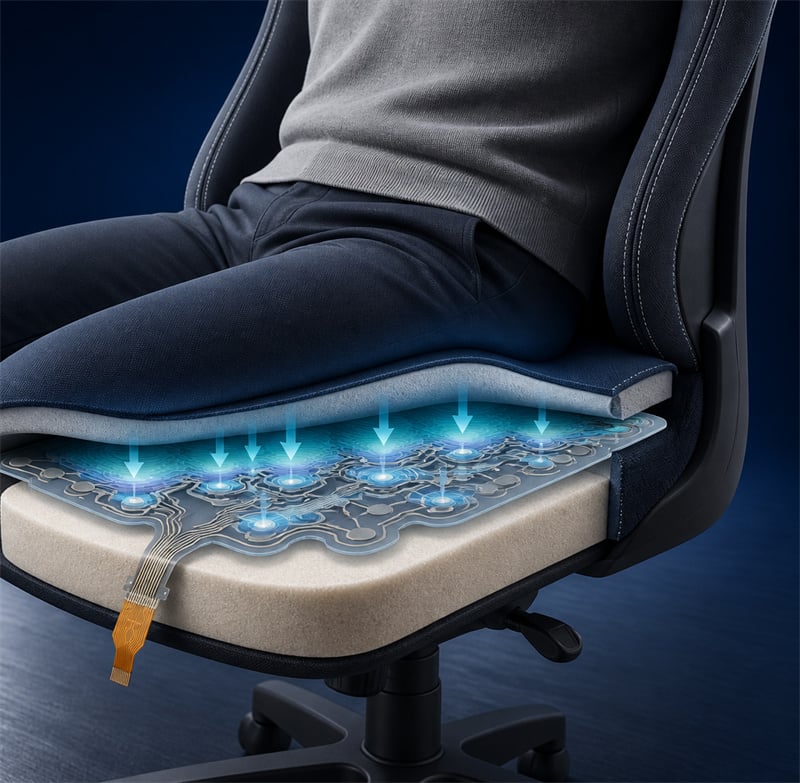
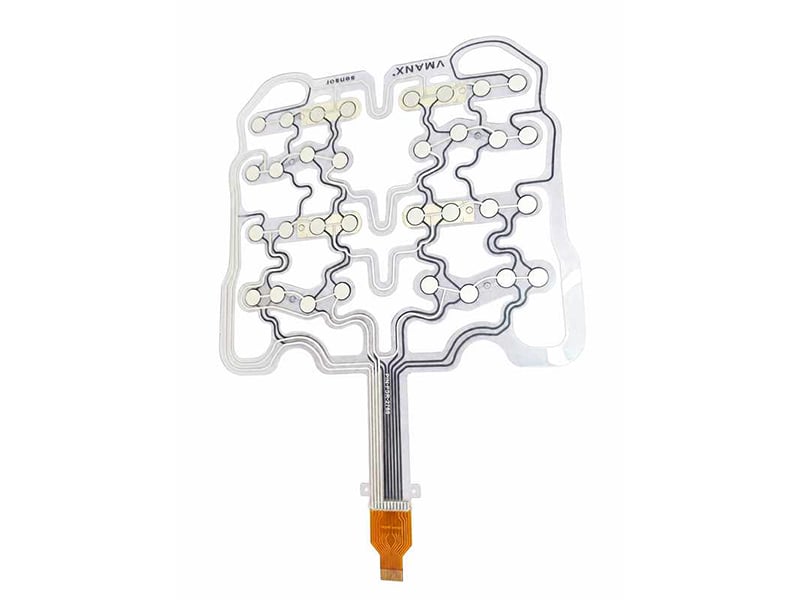
Візуалізація застосування. Датчик інтегровано в піддатливий амортизаційний комплект для реєстрації розподіленого навантаження.
ВИПАДОК У КОРОТКОМУ ВИКЛАДІ
Від щільної геометрії повної площі до гнучкої архітектури, що звільняє від напружень
Цей анонімізований інженерний випадок демонструє, як VMANX оцінює матричне розташування, механічну деформацію, гнучке трасування, перехід у хвостовій частині та валідацію як одну інтегровану систему. Ідентифікація замовника, розміри, метадані креслень чи комерційна інформація не розголошуються.
Датчик VMANX
Контекст застосування
Датчик для сидіння має працювати як частина механічної системи
Гнучка матриця тиску для сидіння може забезпечувати виявлення присутності пасажира, моніторинг часу перебування у сидячому положенні, розпізнавання пози, аналіз розподілу тиску та порівняння навантаження зліва/справа або спереду/ззаду. Проте сенсорна плівка ніколи не працює ізольовано. Оббивка, піддатливість поролону, геометрія опори, трасування провідників та перехід у роз’ємі всі впливають на сигнал, який сприймають електронні компоненти.
П. Яке було основне інженерне питання?
Як зберегти велику чутливу ділянку здатною до деформації при багаторазовому стисканні подушки, не допускаючи, щоб структура плівки, провідники чи перехід у «хвості» стали головними джерелами нестабільного вихідного сигналу?
Електрична логіка
Для матриці з R рядками й C стовпцями теоретична кількість перетинів становить R × C, тоді як кількість сигнальних ліній матриці базується на R + C. Кінцева кількість контактів роз’єму залишається підконтрольною щодо визначеного розташування контактів та стратегії інтерфейсу.
Механічна логіка
Розміщення має зменшувати механічну напругу, забезпечувати контрольовану відстань між елементами та відводити чутливі переходи від зон концентрованого згинання.
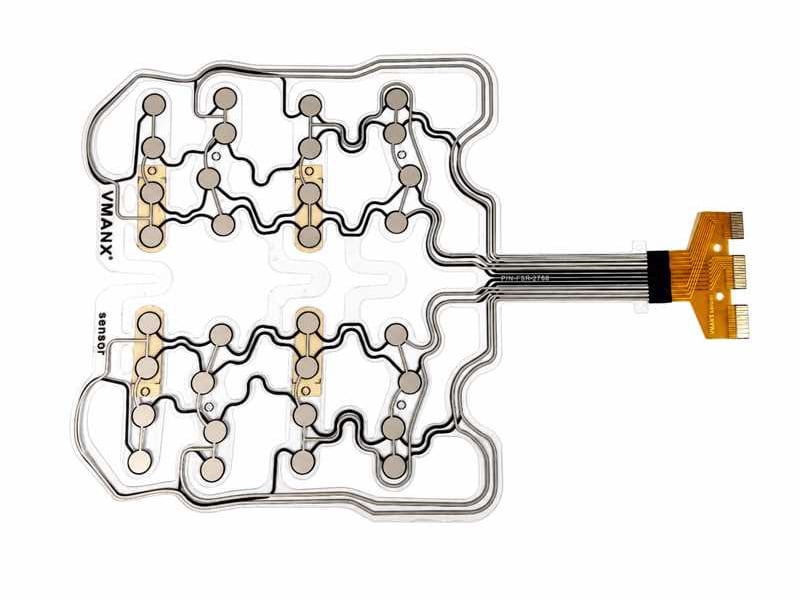
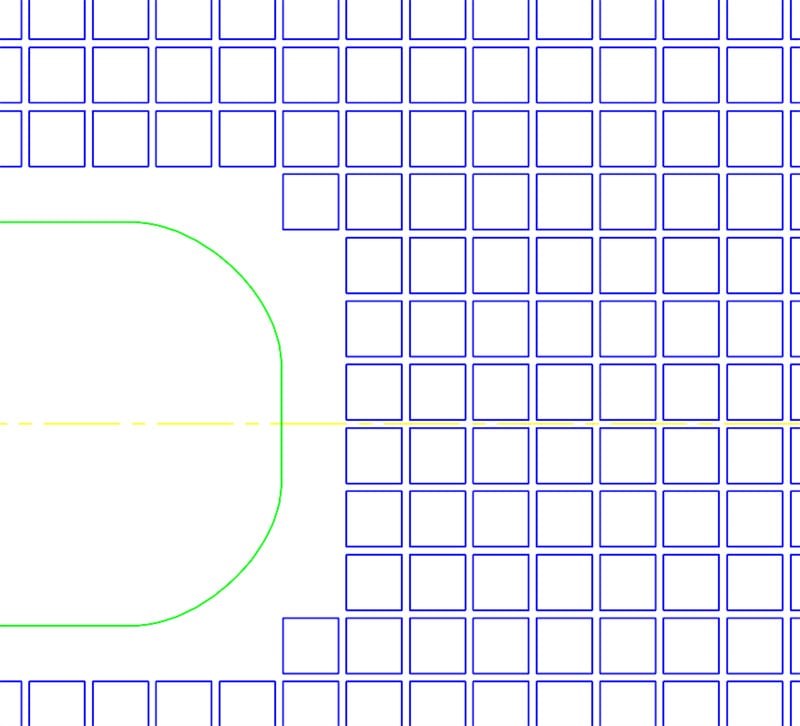
Анонімний локальний фрагмент, використаний лише для ілюстрації концепції щільного виявлення. Повна геометрія та розміри навмисне не надаються.
РЕКОМЕНДОВАНИЙ НАПРЯМОК НАВАНТАЖЕННЯ
| Навантаження від людини | Розподілене вхідне навантаження від пасажира |
| Оббивка / верхній чохол | Перший контакт та розподіл поверхневого навантаження |
| Верхній комфортний пінополіуретан | Піддатливість та локальний розподіл тиску |
| Матриця тонкоплівкових датчиків FSR | Шар виявлення тиску |
| Нижня піна для підтримки | Відновлення та механічна підтримка |
| Жорстка підтримка сидіння | Реакційна структура |
НАВЧАННЯ НА ОСНОВІ СТРУКТУРНИХ РИЗИКІВ
Чому щільна матриця повної площі може стати важкою у керуванні?
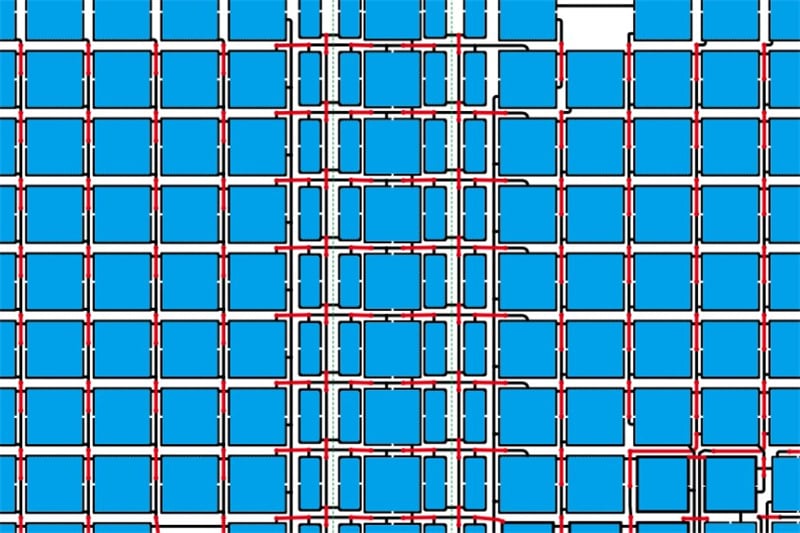
Анонімізований локальний фрагмент архітектури щільної матриці повної площі. Жодне креслення замовника чи повна геометрія продукту не публікується.
П. Що показав історичний досвід?
У порівняльному історичному проекті підтверджені результати включали хибні спрацьовування та неприйнятну гнучкість. Ці дані не доводять, що кожна щільна розмітка зазнає невдачі; вони встановлюють чітку причину розглядати поведінку деформації як основний вхідний параметр проектування.
ПІДТВЕРДЖЕНІ ДАНІ
Спостерігалося У попередньому випадку порівняння сталася хибна активація.
Спостерігалося Конструкція не забезпечувала прийнятну здатність до згину.
П. Які механізми слід дослідити?
Потенційними механізмами є локальна зміна відстані між шарами, непередбачений контакт, деформація провідників та передача напруження в хвостову ділянку. Це інженерні гіпотези, які потрібно перевірити за допомогою контрольованих прототипів і випробувань — а не твердження про те, що кожен із цих механізмів безумовно спостерігався в попередньому зразку.
ГЕОМЕТРІЯ —— Велика суцільна зона ламінату
Загальний згин може перетворюватися на локальну деформацію.
ПРОВІДНИКИ —— Прямолінійне або обмежене трасування
Повторюване навантаження може концентруватися в місцях звужень або переходів.
ІНТЕРФЕЙС —— Різка зміна жорсткості
Зони хвоста та з’єднувача потребують спеціального проектування для зниження напруги.
ПРИНЦИП КОМУНІКАЦІЇ
Орієнтовано на ризики, а не на звинувачення
Мета полягає не в тому, щоб позначити ранню концепцію клієнта як «неправильну». Професійний огляд ідентифікує порівняльні дані, пояснює ймовірні ризики, пропонує виробничий варіант рішення та визначає шлях верифікації.
СТРУКТУРНИЙ МАРШРУТ VMANX
Звільніть напругу до того, як запропонувати стеку сенсорів її поглинути
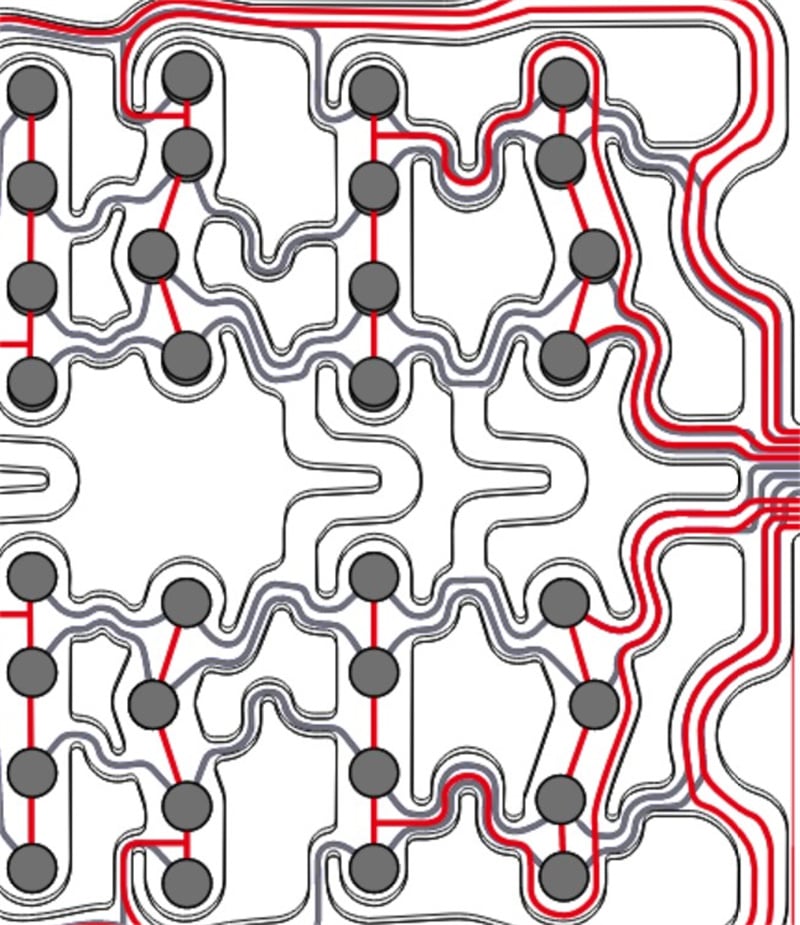
Фрагмент маршрутизації, придатний для публікації, що ілюструє вирізи, вузькі містки та криволінійні траєкторії слідів.
П. Як працює гнучка архітектура?
Рекомендований маршрут замінює широкий суцільний шар на геометрію, розроблену для руху. Великі вирізи порушують загальну жорсткість, вузькі з’єднувальні містки зберігають електричну неперервність, а вигнуті або змійкоподібні провідники забезпечують додаткову довжину шляху для деформації.
Великі вирізи на великих площах
Зменшують площу суцільного ламінованого шару й дозволяють зонам амортизації рухатися більш незалежно.
Вузькі з’єднувальні містки
Зберігають з’єднання, обмежуючи при цьому кількість матеріалу, що сприймає загальну деформацію.
Вигнута трасування
Уникає довгих прямих ділянок, які можуть безпосередньо протидіяти локальному згину.
Зонна конвергенція
Спрямовує провідники до хвостової частини, одночасно зміщуючи перехід за межі основної зони вимірювання.
Замисел дизайну
Гнучкість створюється геометрією — не лише вибором матеріалу
Гнучка підкладка сама по собі не забезпечує гнучкості зборки. Форма малюнка, ширина мостів, радіус трасування, точність накладання шарів, поведінка клею та розташування переходів жорсткості мають проектуватися як єдиний архітектурний комплекс.
ПІДКЛЮЧЕННЯ ТА ВЕРІФІКАЦІЯ
Захистити перехід від тіла плівки до хвоста FPC
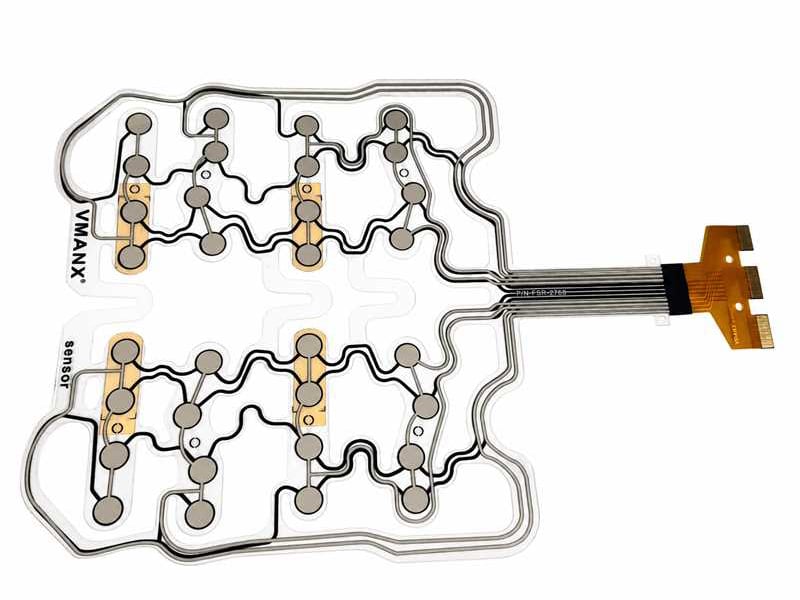
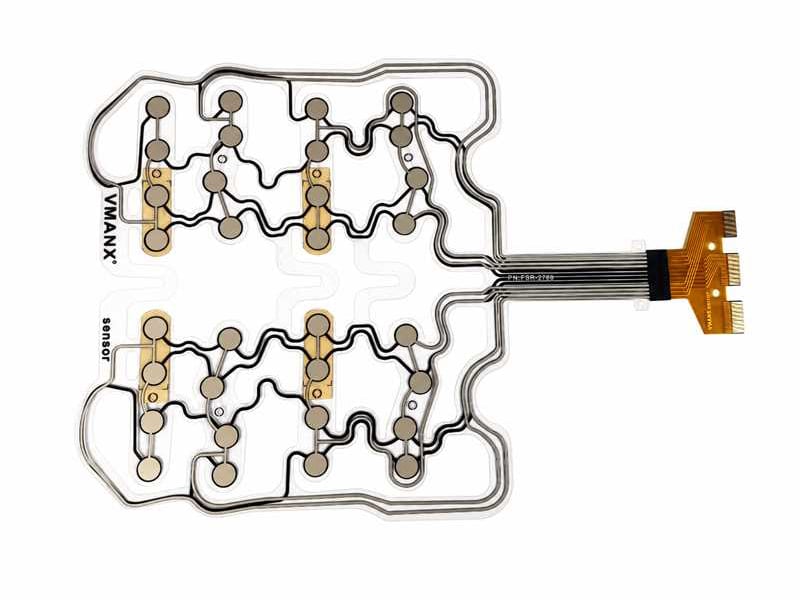
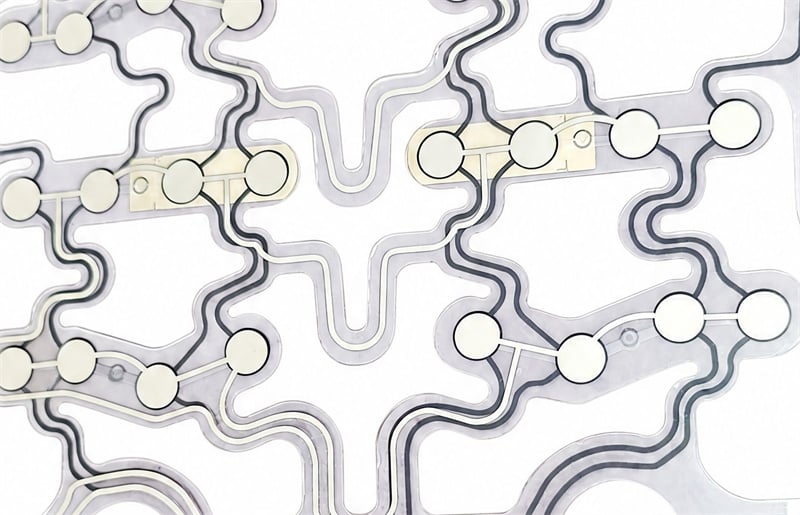
Анонімізовані деталі продукту, що демонструють розподілені зони виявлення та викривлені провідники. Друковані ідентифікатори та маркування роз’ємів виключено.
П. Що має значення у перехідній зоні хвоста?
Провідники мають поступово зближатися всередині гнучкого тіла. Перехід має розташовуватися поза основними зонами навантаження та частого згинання; за потреби слід врахувати підсилення та контрольований градієнт жорсткості.
Розташування
Перемістити перехід подалі від зон з найвищим тиском та найбільшою кривиною.
Захист від розриву
Використовувати геометрію трасування, локальне підсилення та контроль монтажу для зменшення концентрації напружень.
Контрольоване визначення
Заморозити радіус вигину, конструкцію клем, розташування виводів та обмеження збірки під час DFM та перевірки зразків.
П. Як має бути перевірено концепцію?
| Статичне картування | Підтвердити активні зони, стабільність базової лінії та просторову відповідь за умов контролюваного навантаження. |
| Повторне навантаження | Відстежувати дрейф, відновлення та узгодженість вихідних даних під час повторної стискальної дії. |
| Вигин і гнучкість | Протестувати типові зони вигину й перевірити стабільність сигналу та цілісність провідників. |
| Перевірка на хибні спрацьовування | Застосувати деформацію амортизатора без цільового точкового навантаження й спостерігати за несподіваними відповідями. |
| Стійкість хвостової частини | Оцінка переходу від плівки до хвостової частини під час встановлення та повторних рухів. |
| Калібрування системи | Налаштування порогових значень і алгоритмів з остаточним пінопластом, покривною частиною та опорою сидіння. |
Межі прийнятності, кількість циклів і випробувальні пристрої мають бути узгоджені для цільової конструкції сидіння. У цьому кейсі жодна неперевірена цифра стійкості не подається як завершений результат.
Інженерний результат
Технологічно реалізовний шлях від концепції датчика до інтеграції в сидіння
Інженерна цінність у цьому кейсі полягала не в одному кресленні. Вона полягала в перетворенні цілі застосування на інтегровану архітектуру датчиків, яка від початку враховує механічну піддатливість, електричне трасування, захист інтерфейсу та верифікацію.
ЩО ДОЗВОЛЯЄ ЦЯ АРХІТЕКТУРА
Гнучке розташування Геометрія, що може слідувати за рухом подушки.
Розподілене виявлення Матрична основа для відображення заповненості, позиції тіла та тиску.
Контрольована трасування Шляхи сигналів розроблені з урахуванням деформації, а не додані пізніше.
ЩО КОНТРОЛЮЄ ПРОЦЕС
Рецензія DFM Структура шарів, трасування, положення хвостової частини та обмеження збірки.
Навчання на прототипах Ризик зменшується завдяки даним, отриманим із репрезентативних зразків.
Калібрування системи Порогові значення налаштовуються за допомогою справжніх компонентів подушки.
П. Коли слід почати огляд із акцентом на структурі?
До того, як буде остаточно визначено щільність сенсорів, контур та положення хвостової частини. Раннє співробітництво надає механічній та електричній архітектурі достатньо простору для зняття напруги, збереження цілісності сигналів та спрощення подальшої валідації.
Розробляєте гнучке сидіння або подушку з датчиками тиску?
Поділіться стеком застосування, функціональними цілями, зонами виявлення та обмеженнями інтерфейсу. VMANX може надавати підтримку огляду концепції, DFM, налаштування спеціальної матричної розмітки, планування прототипування та визначення валідації.
Редакційна примітка: Ця стаття ґрунтується на анонімізованому інженерному кейсі. Усі ідентифікатори замовника, точні розміри, метадані креслень, комерційні умови та посилання на деталі, специфічні для проекту, було вилучено. Зображення — це обрізані ілюстративні фрагменти й не відтворюють повне креслення замовника.