 EN
Разработка гибкой матрицы датчиков давления для сиденья с устойчивым картированием давления
Как подход, основанный на структуре, может снизить риски, связанные с деформацией сигнала, сохраняя при этом целостность трассировки и гибкость интеграции.
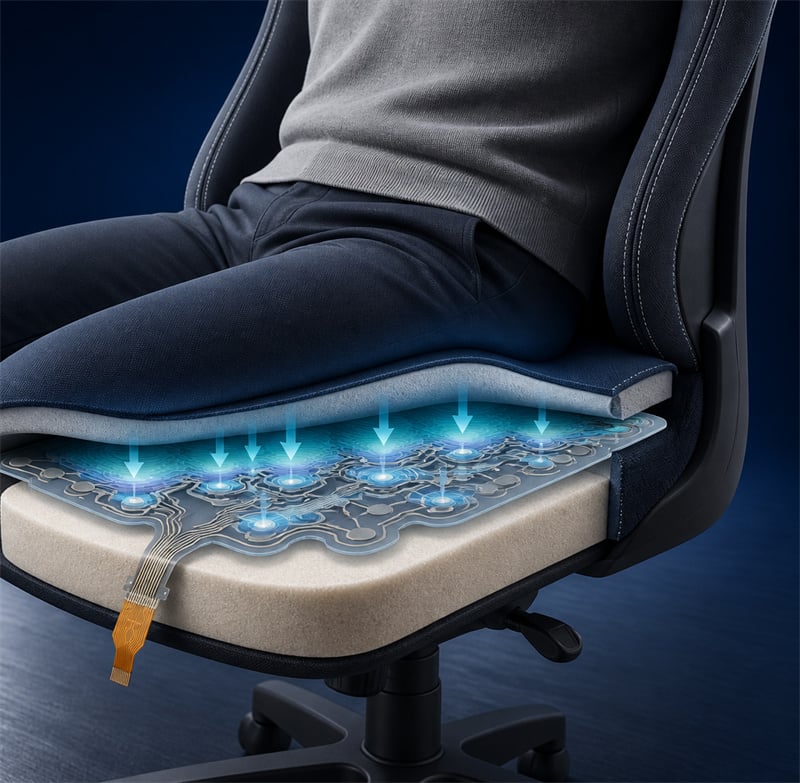
Визуализация применения. Датчик интегрирован в податливый комплект прокладок для регистрации распределённой нагрузки.
СЛУЧАЙ В КРАТКОМ ИЗЛОЖЕНИИ
От плотной геометрии полной площади к гибкой архитектуре, снижающей напряжение
Этот анонимизированный инженерный случай демонстрирует, как VMANX оценивает матричную компоновку, механическую деформацию, гибкую трассировку, переход в хвостовой части и валидацию как единую интегрированную систему. Идентификация заказчика, размеры, метаданные чертежей или коммерческая информация не раскрываются.
Датчик VMANX
Контекст применения
Датчик для сиденья должен функционировать как часть механической системы
Гибкая матрица давления на сиденье может использоваться для обнаружения присутствия пассажира, мониторинга времени неподвижного сидения, распознавания позы тела, анализа распределения давления, а также сравнения нагрузки слева/справа или спереди/сзади. Однако чувствительная плёнка никогда не работает изолированно: обивка, деформационные свойства поролона, геометрия опоры, трассировка проводников и переход к разъёму — всё это влияет на сигнал, поступающий в электронику.
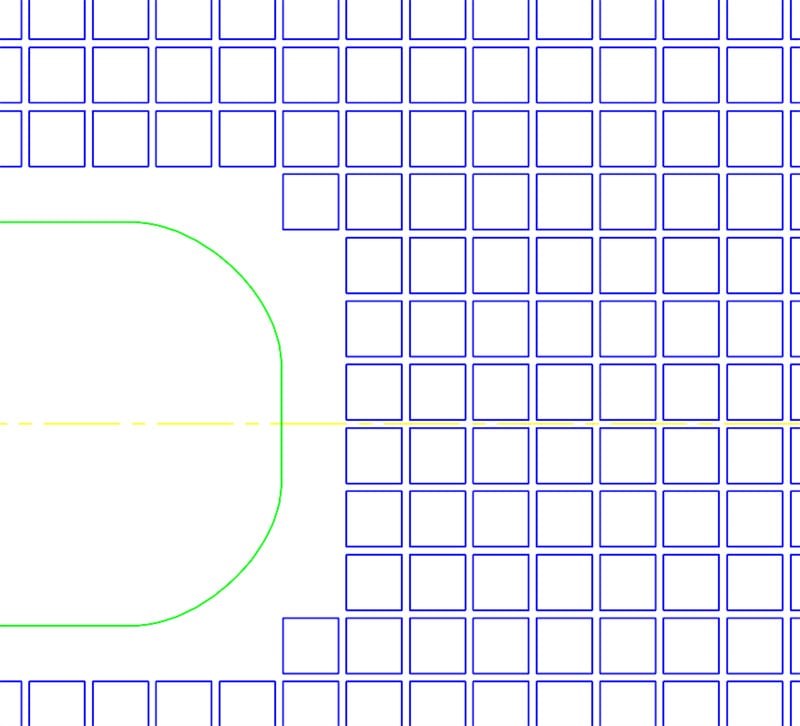
В. Какой был основной инженерный вопрос?
Как обеспечить высокую гибкость обширной зоны чувствительности при многократных деформациях подушки, не допуская при этом, чтобы многослойная плёнка, проводники или переходный участок к гибкому кабелю стали основными источниками нестабильного выходного сигнала?
Электрическая логика
Для матрицы с R строками и C столбцами теоретическое количество пересечений равно R × C, тогда как количество сигнальных линий матрицы определяется как R + C. Количество контактов оконечного разъёма остаётся зависимым от заданной распиновки и стратегии интерфейса.
Механическая логика
Компоновка должна обеспечивать релаксацию механических напряжений, поддерживать заданный межэлементный шаг и располагать чувствительные переходные участки вне зон концентрированного изгиба.
Анонимный локальный фрагмент, используемый исключительно для иллюстрации концепции плотного зондирования. Полная геометрия и размеры намеренно не приводятся.
РЕКОМЕНДУЕМЫЙ ПУТЬ ПЕРЕДАЧИ НАГРУЗКИ
| Нагрузка от человека | Распределённый ввод от пассажира |
| Обивка / верхнее покрытие | Первый контакт и распределение поверхностной нагрузки |
| Верхний слой пеноматериала для комфорта | Податливость и локальное распределение давления |
| Матрица тонкоплёночных датчиков сопротивления (FSR) | Слой регистрации давления |
| Нижний опорный пеноматериал | Восстановление и механическая поддержка |
| Жёсткая посадочная поддержка | Реакционная структура |
ИЗУЧЕНИЕ СТРУКТУРНЫХ РИСКОВ
Почему плотная матрица полной площади может стать трудной для управления?
Анонимизированный локальный фрагмент архитектуры плотной матрицы полной площади. Чертежи заказчика или полная геометрия изделия не публикуются.
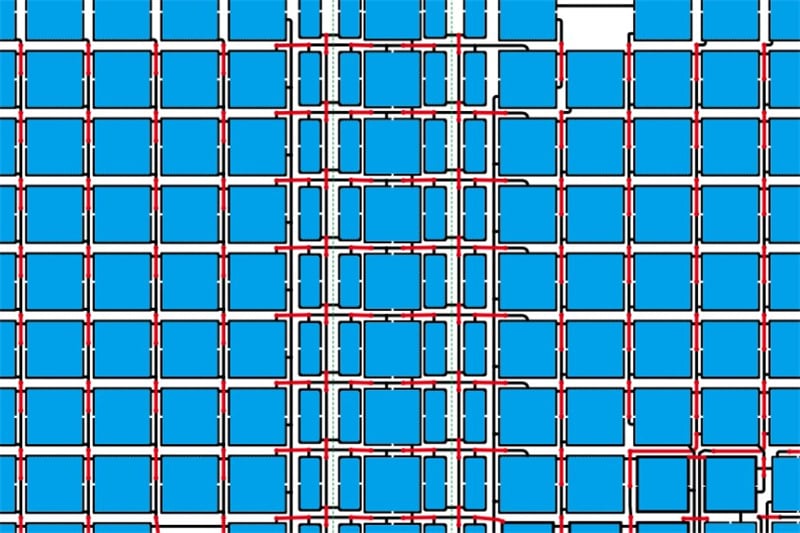
В. Что показал исторический опыт?
В сопоставимом историческом проекте подтверждённые результаты включали ложные срабатывания и недопустимую гибкость. Эти данные не доказывают, что каждая плотная компоновка заведомо неудачна; они дают чёткое основание рассматривать поведение при деформации как ключевой параметр проектирования.
ПОДТВЕРЖДЁННЫЕ ДАННЫЕ
Вывести Ложное срабатывание произошло в историческом случае сравнения.
Вывести Конструкция не обеспечивала приемлемую гибкость при изгибе.
В. Какие механизмы следует исследовать?
Возможные механизмы включают локальное изменение зазора между слоями, непреднамеренный контакт, деформацию проводников и передачу напряжения в хвостовую область. Это инженерные гипотезы, подлежащие проверке с помощью контролируемых прототипов и испытаний — а не утверждения о том, что каждый из этих механизмов был однозначно зафиксирован в историческом образце.
ГЕОМЕТРИЯ —— Большая сплошная область многослойного композита
Глобальный изгиб может преобразовываться в локальную деформацию.
ПРОВОДНИКИ —— Прямая или ограниченная прокладка
Повторяющаяся деформация может концентрироваться в узких участках или переходных зонах.
ИНТЕРФЕЙС —— Резкое изменение жёсткости
Зоны хвоста и разъёма требуют специального проектного решения для компенсации механических напряжений.
ПРИНЦИП СВЯЗИ
Ориентировано на риски, а не на поиск виновных
Цель состоит не в том, чтобы пометить раннюю концепцию клиента как «неправильную». Профессиональный анализ выявляет сопоставимые примеры, объясняет вероятные риски, предлагает технологически осуществимую альтернативу и определяет путь её валидации.
КОНСТРУКТИВНЫЙ МАРШРУТ VMANX
Снимите напряжение до того, как потребовать от сенсорного стека его поглощения
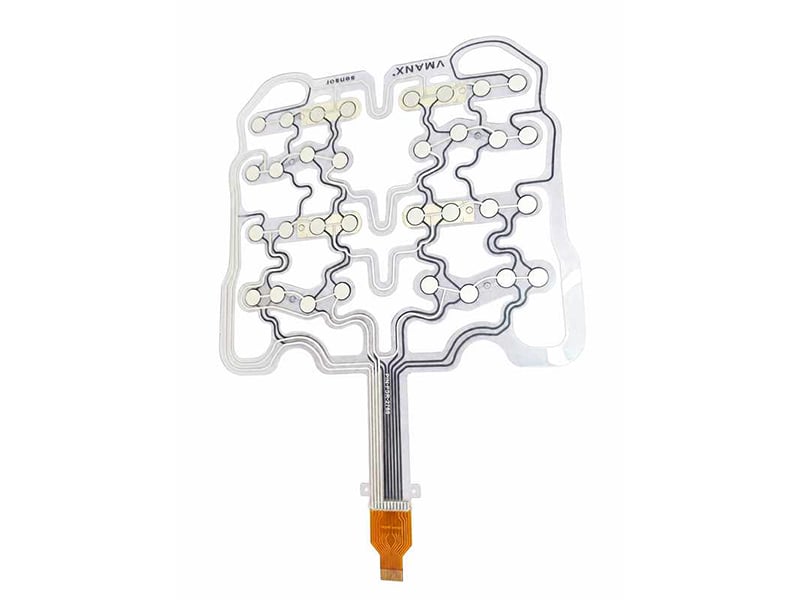
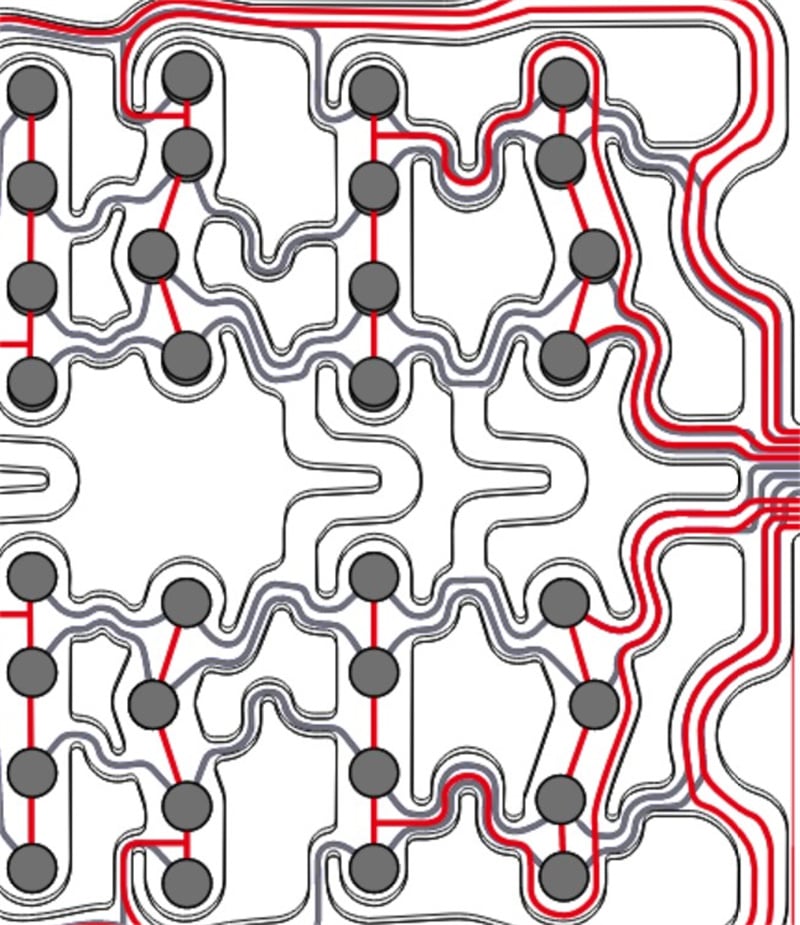
Фрагмент маршрутизации, пригодный для публикации: показаны вырезы, узкие мосты и изогнутые траектории проводников.
В. Как работает гибкая архитектура?
Рекомендуемый маршрут заменяет сплошной ламинированный слой геометрией, рассчитанной на подвижность. Крупные вырезы нарушают глобальную жёсткость, узкие соединительные мосты сохраняют электрическую непрерывность, а изогнутые или извилистые проводники обеспечивают дополнительную длину пути для деформации.
Крупные вырезы
Сокращают площадь сплошного ламинированного слоя и позволяют амортизационным зонам двигаться более независимо.
Узкие соединительные мосты
Сохраняют электрическую связность, одновременно ограничивая объём материала, воспринимающего глобальные деформации.
Изогнутая трассировка
Исключает длинные прямолинейные участки, которые могут создавать прямое противодействие локальному изгибу.
Зональная конвергенция
Направляет проводники к хвостовой части, при этом переход остаётся за пределами основной зоны чувствительности.
Замысел дизайна
Гибкость обеспечивается геометрией — не только выбором материала
Гибкая подложка не обеспечивает автоматически гибкую сборку. Форма рисунка, ширина мостиков, радиусы трассировки, совмещение слоёв, поведение клея и расположение переходов от жёсткости к гибкости должны проектироваться как единая архитектура.
ВЗАИМНОЕ СОЕДИНЕНИЕ И ВАЛИДАЦИЯ
Защита перехода от тела плёнки к хвостовику ГПП
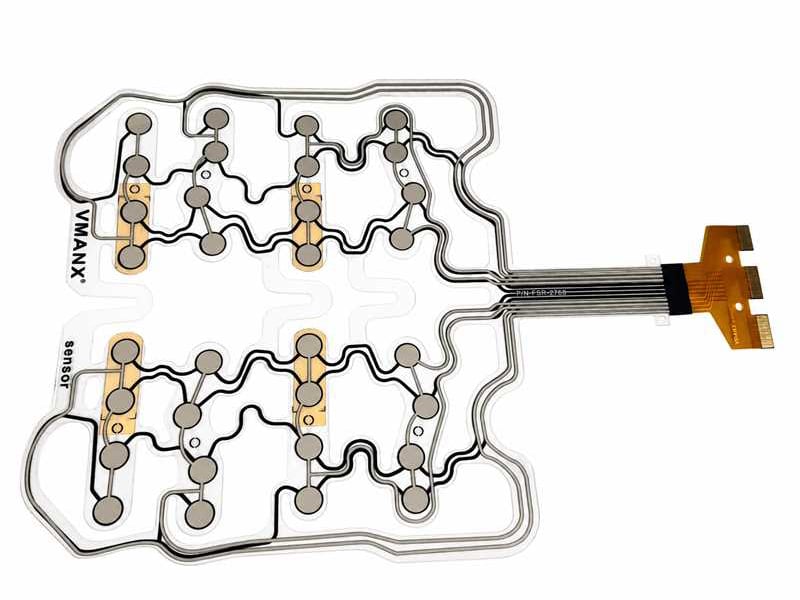
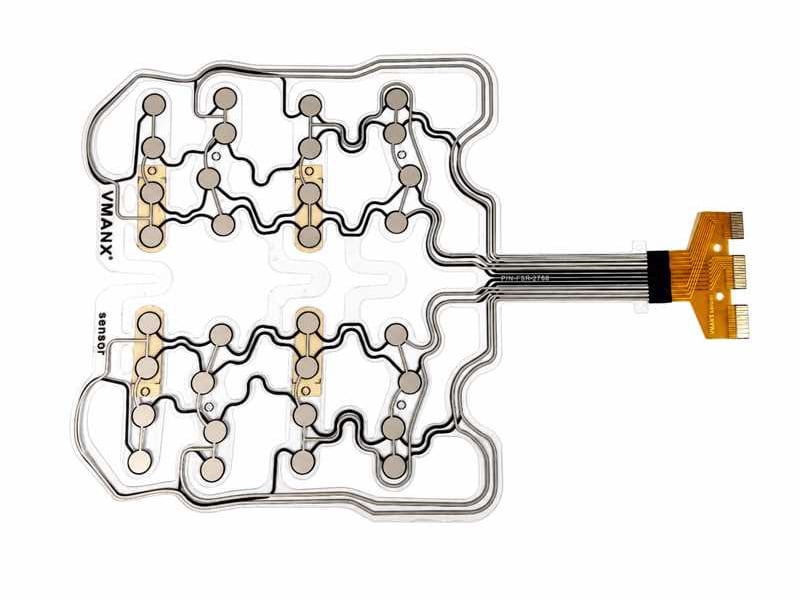
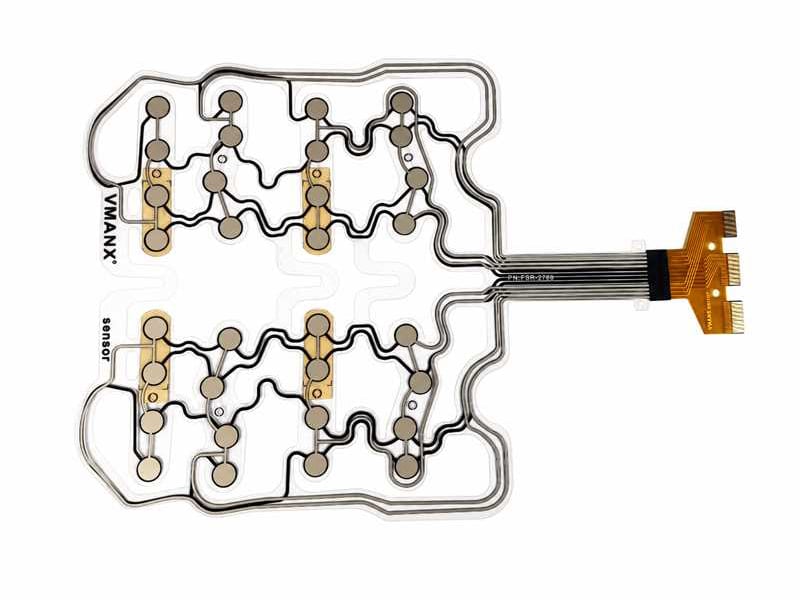
Анонимизированные детали изделия с показом распределённых зон чувствительности и изогнутых проводников. Печатные идентификаторы и маркировка разъёмов исключены.
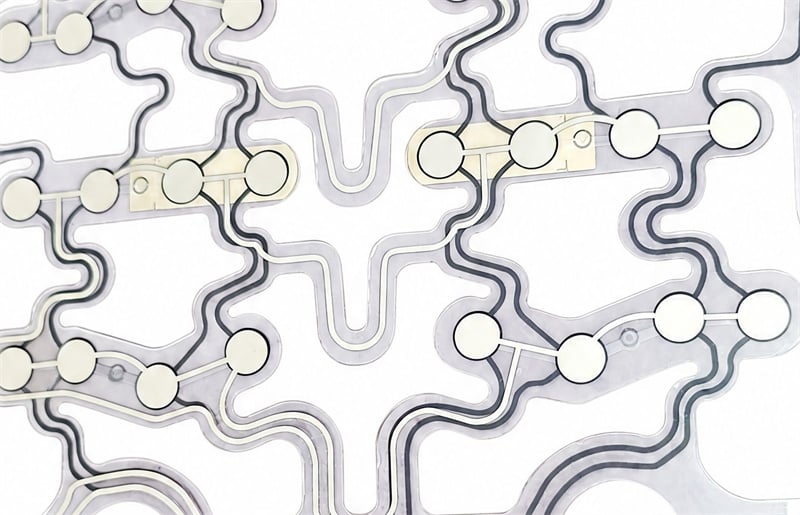
В. Что имеет значение в переходе на хвостовике?
Проводники должны постепенно сходиться внутри гибкого тела. Переход должен располагаться вне основной зоны нагрузки и зон частого изгиба; при необходимости следует предусмотреть укрепление и контролируемый градиент жёсткости.
Местоположение
Переместите переход подальше от областей с наибольшим давлением и наибольшей кривизной.
Компенсация натяжения
Используйте геометрию трассировки, локальное укрепление и контроль монтажа для снижения концентрации напряжений.
Контролируемое определение
Заморозить радиус изгиба при изгибе, конструкцию разъёма, распиновку и ограничения сборки на этапах проектирования с учётом технологичности и проверки образца.
В. Как следует провести валидацию концепции?
| Статическое отображение | Подтвердить активные зоны, базовую стабильность и пространственную реакцию под контролируемыми нагрузками. |
| Повторяющаяся нагрузка | Отслеживать дрейф, восстановление и согласованность выходного сигнала при многократном сжатии. |
| Изгибание и сгибание | Протестировать характерные зоны изгиба и проверить стабильность сигнала, а также целостность проводников. |
| Проверка ложных срабатываний | Применить деформацию амортизирующего слоя без намеренной точечной нагрузки и отслеживать непреднамеренные отклики. |
| Устойчивость к хвостовой части | Оценка перехода от пленки к хвостовой части при установке и многократном перемещении. |
| Калибровка системы | Настройка пороговых значений и алгоритмов с использованием окончательной пеноматериальной прослойки, чехла и опоры сиденья. |
Для целевой конструкции сиденья должны быть согласованы предельные значения допустимых отклонений, количество циклов и испытательные приспособления. В данном примере ни один непроверенный показатель долговечности не представляется в качестве завершённого результата.
Инженерный результат
Технологически осуществимый путь от концепции датчика до интеграции в сиденье
Инженерная ценность данного примера заключалась не в одном-единственном чертеже. Она состояла в преобразовании целевой задачи применения в интегрированную архитектуру датчиков, которая с самого начала учитывает механическую податливость, электрическую трассировку, защиту интерфейсов и верификацию.
ВОЗМОЖНОСТИ, ОБЕСПЕЧИВАЕМЫЕ АРХИТЕКТУРОЙ
Гибкое расположение Геометрия, способная следовать за движением подушки.
Распределённое зондирование Матричная основа для отображения занятости, позы и давления.
Контролируемая трассировка Маршруты сигнала спроектированы с учётом деформации, а не добавлены позже.
ЧТО КОНТРОЛИРУЕТ ПРОЦЕСС
Обзор DFM Набор слоёв, трассировка, положение хвоста и ограничения сборки.
Обучение на прототипах Риск снижается за счёт данных, полученных от репрезентативных образцов.
Калибровка системы Пороговые значения настраиваются с использованием реальных компонентов подушки.
В. Когда следует начинать обзор, ориентированный на конструкцию?
До фиксации плотности датчиков, контура и положения хвоста. Раннее взаимодействие обеспечивает механической и электрической архитектуре достаточную свободу для снятия напряжений, защиты целостности сигнала и упрощения последующей валидации.
Разработка гибкого сиденья или подушки с функцией измерения давления?
Поделитесь стеком приложения, функциональными целями, зонами измерения и ограничениями интерфейса. Компания VMANX может оказать поддержку на этапах предварительного технического обзора концепции, анализа технологичности конструкции (DFM), разработки индивидуальной матричной схемы, планирования изготовления прототипов и определения методики валидации.
Редакционное примечание: данная статья основана на анонимизированном инженерном кейсе. Все идентификаторы заказчиков, точные размеры, метаданные чертежей, коммерческие условия и ссылки на детали, относящиеся к конкретному проекту, удалены. Изображения представляют собой обрезанные иллюстративные фрагменты и не воспроизводят полный чертёж заказчика.