 EN
การออกแบบเมทริกซ์เซนเซอร์ FSR สำหรับเบาะนั่งที่ยืดหยุ่น
แนวทางที่เน้นโครงสร้างเป็นหลักช่วยลดความเสี่ยงของสัญญาณที่เกิดจากการบิดตัว ขณะยังคงรักษาความสมบูรณ์ของการจัดวางสายสัญญาณและความยืดหยุ่นในการผสานรวมไว้ได้อย่างไร
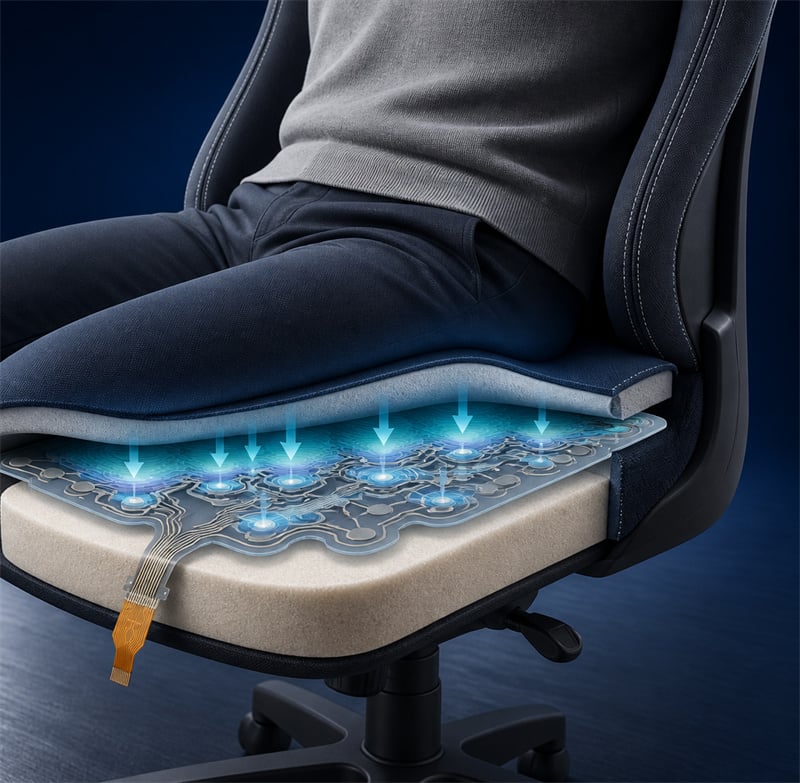
ภาพจำลองการใช้งาน เซนเซอร์ถูกฝังอยู่ภายในชั้นเบาะที่มีความยืดหยุ่น เพื่อวัดแรงกดแบบกระจาย
กรณีศึกษาย่อ
จากเรขาคณิตพื้นที่เต็มแบบหนาแน่น ไปสู่สถาปัตยกรรมที่ยืดหยุ่นและปลดปล่อยแรงเครียด
กรณีวิศวกรรมที่ไม่เปิดเผยชื่อนี้แสดงให้เห็นว่า VMANX ประเมินการจัดวางเมทริกซ์ การบิดตัวเชิงกล การจัดวางสายสัญญาณแบบยืดหยุ่น ส่วนต่อเชื่อมปลาย และการตรวจสอบความถูกต้องเป็นระบบที่ผสานรวมกันทั้งหมด โดยไม่มีการเปิดเผยข้อมูลใด ๆ ที่เกี่ยวข้องกับลูกค้า เช่น ชื่อ ขนาด ข้อมูลเมตาของแบบแปลน หรือข้อมูลเชิงพาณิชย์
เซนเซอร์ VMANX
บริบทการประยุกต์ใช้งาน
เซนเซอร์สำหรับเบาะนั่งต้องทำงานร่วมกับระบบเชิงกล
แมทริกซ์แรงดันเบาะที่ยืดหยุ่นสามารถช่วยในการตรวจจับการมีผู้นั่ง ติดตามระยะเวลาที่นั่งนิ่ง ระบุท่าทาง การวิเคราะห์การกระจายแรงดัน และเปรียบเทียบแรงโหลดด้านซ้าย/ขวา หรือด้านหน้า/หลัง อย่างไรก็ตาม ฟิล์มเซนเซอร์ไม่เคยทำงานแบบแยกเดี่ยว วัสดุหุ้มเบาะ ความยืดหยุ่นของโฟม รูปทรงโครงสร้างรองรับ การจัดเส้นสาย และบริเวณการเชื่อมต่อขั้วต่อ ล้วนมีผลต่อสัญญาณที่วงจรอิเล็กทรอนิกส์รับรู้
ข้อสงสัยหลักด้านวิศวกรรมคืออะไร
จะทำอย่างไรให้พื้นที่ตรวจจับกว้างยังคงสามารถปรับตัวได้ดีภายใต้การเปลี่ยนรูปของเบาะซ้ำๆ โดยไม่ให้ชั้นฟิล์ม ตัวนำ หรือบริเวณการเชื่อมต่อปลายสายกลายเป็นแหล่งหลักของสัญญาณขาออกที่ไม่เสถียร
ตรรกะด้านไฟฟ้า
สำหรับแมทริกซ์ที่มีแถว R แถวและคอลัมน์ C คอลัมน์ จำนวนจุดตัดทฤษฎีคือ R × C ขณะที่สายสัญญาณของแมทริกซ์ขึ้นอยู่กับ R + C จำนวนขาต่อขั้วต่อสุดท้ายยังคงต้องสอดคล้องกับแผนผังขาต่อที่ควบคุมได้และกลยุทธ์การเชื่อมต่อ
ตรรกะด้านกลไก
การจัดวางต้องลดแรงเครียด รักษาระยะห่างที่ควบคุมได้ และเก็บจุดเชื่อมต่อที่ไวต่อการเปลี่ยนรูปให้ห่างจากบริเวณที่มีการโค้งตัวเข้มข้น
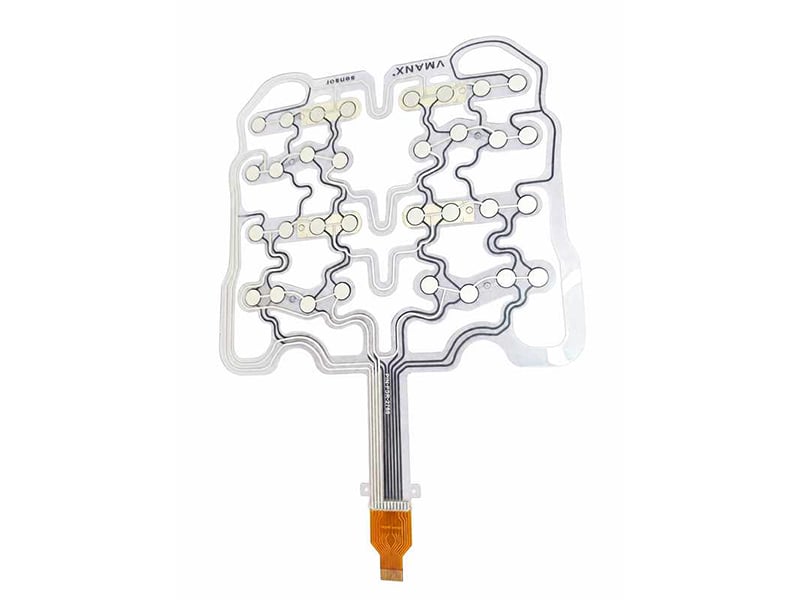
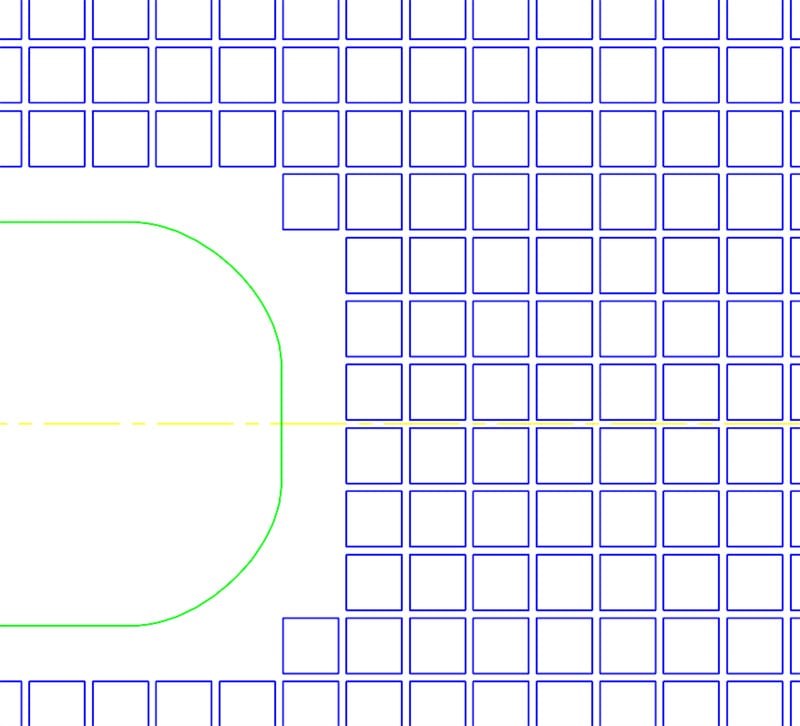
ส่วนย่อยท้องถิ่นที่ถูกทำให้ไม่สามารถระบุตัวตนได้ ใช้เพื่อแสดงแนวคิดการตรวจจับอย่างหนาแน่นเท่านั้น รูปทรงเรขาคณิตและมิติทั้งหมดถูกเว้นไว้โดยเจตนา
เส้นทางรับน้ำหนักที่แนะนำ
| น้ำหนักของมนุษย์ | แรงเข้ามาแบบกระจายจากผู้โดยสาร |
| วัสดุหุ้มเบาะ / ฝาครอบด้านบน | จุดสัมผัสแรกและการกระจายแรงที่ผิวสัมผัส |
| โฟมเพื่อความสบายชั้นบน | ความสามารถในการยืดหยุ่นและการกระจายแรงกดในบริเวณท้องถิ่น |
| เมทริกซ์ FSR แบบฟิล์มบาง | ชั้นตรวจจับแรงกด |
| โฟมรองรับส่วนล่าง | การฟื้นตัวและการรองรับเชิงกล |
| โครงสร้างรองรับเบาะแบบแข็ง | โครงสร้างตอบสนอง |
เรียนรู้จากความเสี่ยงด้านโครงสร้าง
เหตุใดเมทริกซ์แบบเต็มพื้นที่ที่มีความหนาแน่นสูงจึงกลายเป็นสิ่งที่จัดการได้ยาก
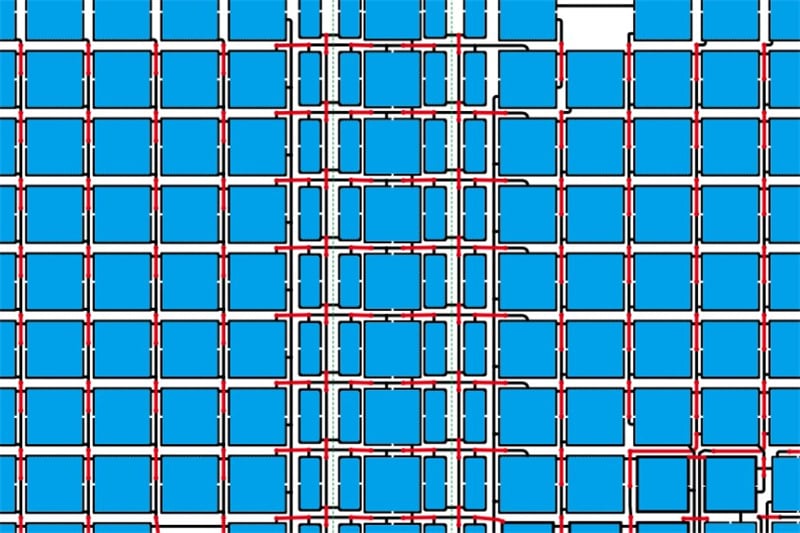
ส่วนย่อยของสถาปัตยกรรมเมทริกซ์แบบเต็มพื้นที่ที่มีความหนาแน่นสูง ซึ่งถูกทำให้ไม่สามารถระบุตัวตนได้ในระดับท้องถิ่น ไม่มีการเผยแพร่แบบแปลนของลูกค้าหรือเรขาคณิตของผลิตภัณฑ์ที่สมบูรณ์
คำถาม: ประสบการณ์ในอดีตชี้ให้เห็นอะไร
ในการออกแบบที่เทียบเคียงกันในอดีต ผลลัพธ์ของโครงการที่ยืนยันแล้ว ได้แก่ การทำงานผิดพลาด (false triggering) และความสามารถในการโค้งงอที่ยอมรับไม่ได้ หลักฐานนี้ไม่ได้พิสูจน์ว่าทุกการจัดวางแบบหนาแน่นจะล้มเหลวเสมอไป แต่ชี้ให้เห็นเหตุผลที่ชัดเจนว่าพฤติกรรมการเปลี่ยนรูปควรได้รับการพิจารณาเป็นปัจจัยหลักในการออกแบบ
หลักฐานที่ยืนยันแล้ว
ได้รับการสังเกตเห็น เกิดการกระตุ้นผิดพลาดในกรณีเปรียบเทียบย้อนหลัง
ได้รับการสังเกตเห็น การก่อสร้างไม่ให้สมรรถนะการดัดที่ยอมรับได้
ข้อคำถาม: ควรตรวจสอบกลไกใดบ้าง
กลไกที่อาจเกิดขึ้นมีทั้งการเปลี่ยนแปลงช่องว่างระหว่างชั้นในบริเวณท้องถิ่น การสัมผัสโดยไม่ตั้งใจ ความเครียดของตัวนำ และการถ่ายโอนแรงไปยังบริเวณปลาย กลไกเหล่านี้เป็นสมมุติฐานเชิงวิศวกรรมที่ต้องตรวจสอบผ่านต้นแบบควบคุมและแบบทดสอบ — ไม่ใช่ข้ออ้างอิงว่าทุกกลไกนั้นสังเกตพบอย่างแน่ชัดในตัวอย่างย้อนหลัง
เรขาคณิต —— พื้นที่ลามิเนตต่อเนื่องขนาดใหญ่
การดัดโดยรวมสามารถเปลี่ยนเป็นการบิดเบือนในบริเวณท้องถิ่นได้
ตัวนำ —— การจัดแนวแบบตรงหรือการจำกัดการจัดวาง
ความเครียดซ้ำๆ อาจสะสมบริเวณเส้นทางแคบหรือบริเวณรอยต่อ
อินเทอร์เฟซ —— การเปลี่ยนแปลงความแข็งอย่างฉับพลัน
โซนหางและขั้วต่อจำเป็นต้องมีการออกแบบระบบลดแรงดึงเฉพาะ
หลักการสื่อสาร
เน้นความเสี่ยง ไม่ใช่การกล่าวโทษ
จุดประสงค์ไม่ใช่การตีป้ายกำกับแนวคิดลูกค้าในระยะเริ่มต้นว่า “ผิด” การทบทวนโดยผู้เชี่ยวชาญจะระบุหลักฐานที่เปรียบเทียบได้ อธิบายความเสี่ยงที่อาจเกิดขึ้น นำเสนอทางเลือกที่ผลิตได้จริง และกำหนดเส้นทางการตรวจสอบยืนยัน
เส้นทางโครงสร้าง VMANX
ปล่อยแรงดึงออกก่อนจะให้ชั้นเซนเซอร์รับแรงดึงนั้น
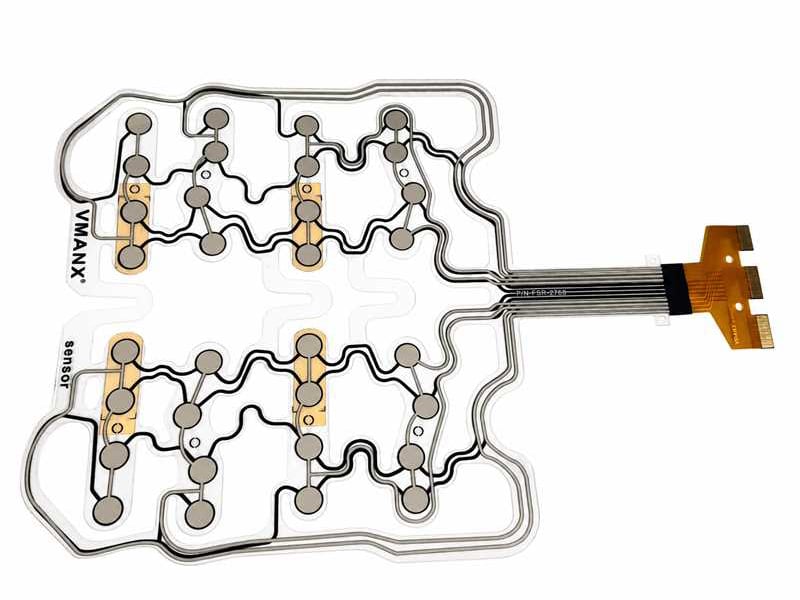
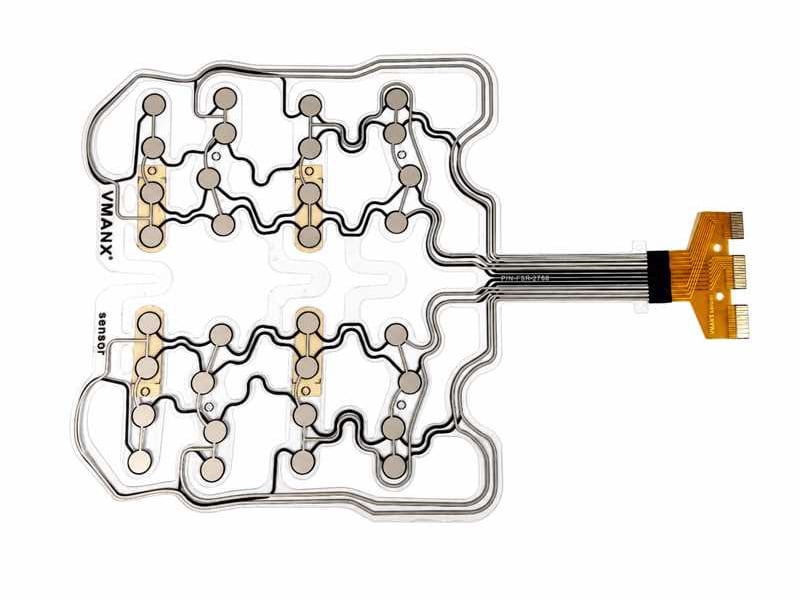
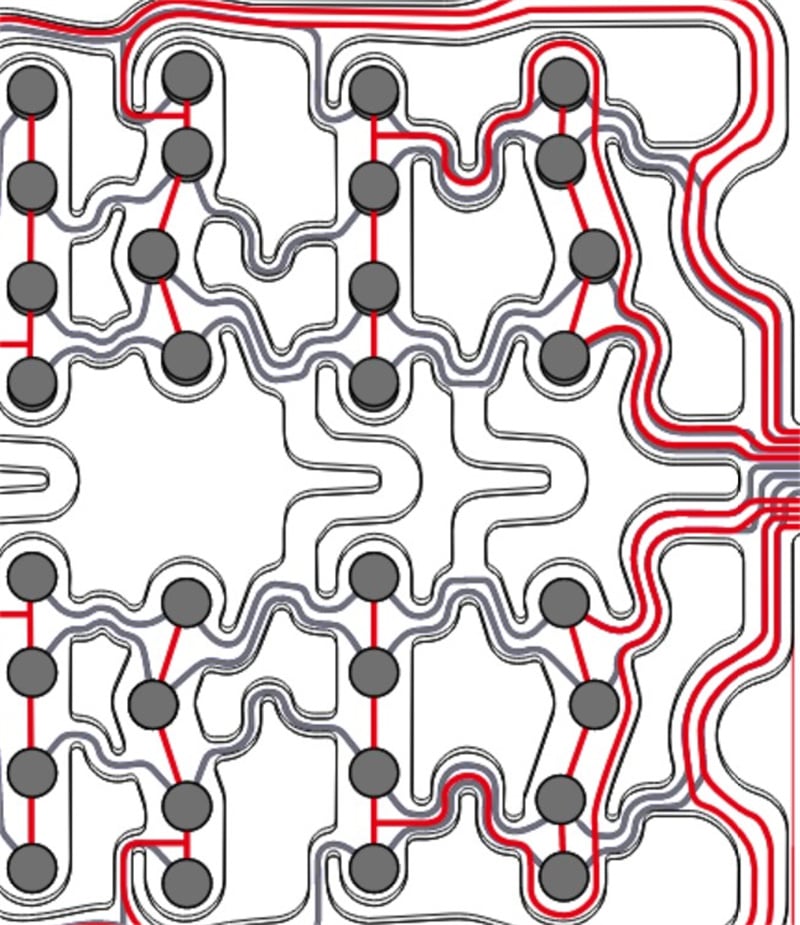
ส่วนของเส้นทางเดินสายที่พร้อมเผยแพร่ แสดงช่องตัด สะพานแคบ และเส้นทางเดินสายโค้ง
คำถาม: สถาปัตยกรรมแบบยืดหยุ่นทำงานอย่างไร?
เส้นทางที่แนะนำแทนที่แผ่นลามิเนตแบบต่อเนื่องกว้างด้วยรูปทรงเรขาคณิตที่ออกแบบมาให้สามารถเคลื่อนที่ได้ รูเปิดขนาดใหญ่ทำให้ความแข็งแกร่งโดยรวมลดลง สะพานเชื่อมแคบช่วยรักษาความต่อเนื่องของกระแสไฟฟ้า และตัวนำที่มีรูปโค้งหรือคดเคี้ยวเพิ่มความยาวของเส้นทางเพื่อรองรับการเปลี่ยนรูป
รูเปิดขนาดใหญ่
ลดพื้นที่แผ่นลามิเนตแบบต่อเนื่อง และทำให้โซนรองรับแรงกระแทกสามารถเคลื่อนที่อย่างอิสระมากขึ้น
สะพานเชื่อมแคบ
รักษาความต่อเนื่องของการเชื่อมต่อไว้ ขณะเดียวกันก็จำกัดปริมาณวัสดุที่รับแรงเครียดโดยรวม
การจัดแนวตัวนำแบบโค้ง
หลีกเลี่ยงเส้นทางตรงยาวซึ่งอาจดึงโดยตรงขัดต่อการโค้งงอในบริเวณใกล้เคียง
การรวมตัวแบบแบ่งโซน
นำทิศทางตัวนำไปยังส่วนปลาย โดยรักษาจุดเปลี่ยนผ่านให้อยู่นอกบริเวณตรวจจับหลัก
เจตนาในการออกแบบ
ความยืดหยุ่นเกิดจากรูปทรงเรขาคณิต — ไม่ใช่จากการเลือกวัสดุเพียงอย่างเดียว
วัสดุพื้นฐานที่ยืดหยุ่นได้ไม่ได้ส่งผลให้เกิดการประกอบที่ยืดหยุ่นโดยอัตโนมัติ รูปร่างของลวดลาย ความกว้างของสะพาน รัศมีการจัดแนวเส้นทาง ความแม่นยำในการจัดตำแหน่งชั้น พฤติกรรมของกาว และตำแหน่งของการเปลี่ยนแปลงความแข็งแรง จำเป็นต้องออกแบบให้เป็นหนึ่งเดียวกันในฐานะสถาปัตยกรรมเดียว
การเชื่อมต่อและการตรวจสอบความถูกต้อง
ปกป้องบริเวณรอยต่อจากส่วนตัวฟิล์มไปยังส่วนปลายของ FPC
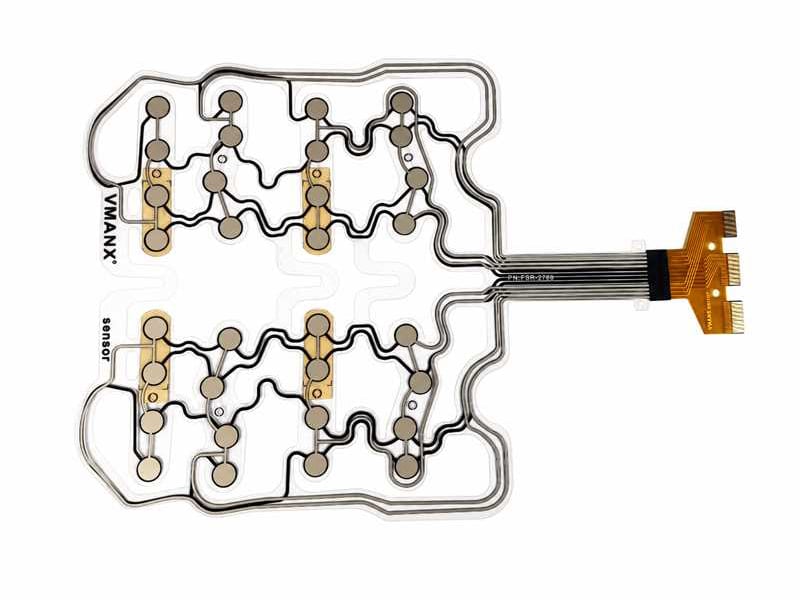
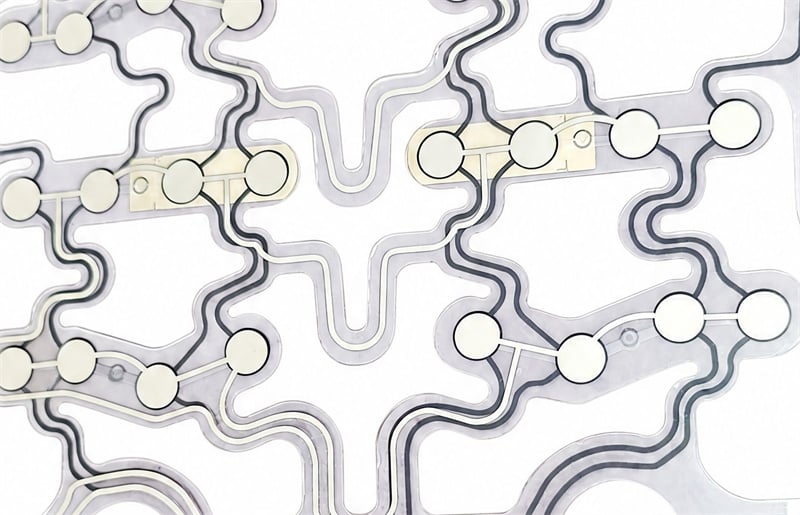
รายละเอียดผลิตภัณฑ์ที่ไม่ระบุชื่อ แสดงโซนการตรวจจับแบบกระจายและตัวนำที่โค้งงอ ตัวระบุที่พิมพ์ไว้และเครื่องหมายขั้วต่อถูกละเว้น
ข้อใดสำคัญที่สุดบริเวณรอยต่อของส่วนปลาย
ตัวนำควรเข้ามาบรรจบกันอย่างค่อยเป็นค่อยไปภายในส่วนที่ยืดหยุ่น รอยต่อควรอยู่ภายนอกบริเวณที่รับแรงหลักและบริเวณที่มีการโค้งงอบ่อยครั้ง โดยพิจารณาการเสริมความแข็งแรงเพิ่มเติมและเกรเดียนต์ความแข็งแรงที่ควบคุมได้ตามความจำเป็น
สถานที่ตั้ง
ย้ายตำแหน่งของรอยต่อให้ห่างจากบริเวณที่มีแรงกดสูงสุดและบริเวณที่มีรัศมีการโค้งงอเล็กที่สุด
อุปกรณ์ป้องกันแรงดึงสาย (Strain Relief)
ใช้รูปทรงเรขาคณิตของการจัดแนวเส้นทาง การเสริมความแข็งแรงเฉพาะจุด และการควบคุมการติดตั้ง เพื่อลดความเข้มข้นของแรงเครียด
นิยามที่ควบคุม
กำหนดรัศมีการโค้งงอ โครงสร้างขั้วต่อ การจัดเรียงขาขั้ว (pinout) และข้อจำกัดในการประกอบให้คงที่ตั้งแต่ขั้นตอน DFM และการทบทวนตัวอย่าง
ข้อคำถาม: ควรยืนยันแนวคิดนี้อย่างไร
| การจับคู่แบบสถิต | ยืนยันพื้นที่ที่ใช้งานได้ ความมั่นคงของค่าพื้นฐาน และการตอบสนองเชิงพื้นที่ภายใต้แรงโหลดที่ควบคุม |
| การโหลดซ้ำ | ติดตามการเคลื่อนคลาด การฟื้นตัว และความสอดคล้องของผลลัพธ์ผ่านการบีบอัดซ้ำๆ |
| การงอและการโค้ง | ทดสอบโซนการงอที่เป็นตัวแทน และตรวจสอบความมั่นคงของสัญญาณรวมถึงความสมบูรณ์ของตัวนำ |
| การตรวจจับการกระตุ้นผิดพลาด | ทำให้เบาะเกิดการเปลี่ยนรูปโดยไม่มีแรงโหลดจุดที่ตั้งใจไว้ และเฝ้าสังเกตการตอบสนองที่ไม่ได้ตั้งใจ |
| ความแข็งแกร่งของส่วนปลาย | ประเมินการเปลี่ยนผ่านจากฟิล์มไปยังส่วนท้ายของเบาะภายใต้การติดตั้งและการเคลื่อนไหวซ้ำๆ |
| การาลิบเรชั่นระบบ | ปรับค่าเกณฑ์และอัลกอริธึมให้สอดคล้องกับโฟม ฝาครอบ และโครงรับเบาะแบบสุดท้าย |
ต้องตกลงกันล่วงหน้าเกี่ยวกับขีดจำกัดในการยอมรับ จำนวนรอบการทดสอบ และอุปกรณ์สำหรับการทดสอบ ตามการออกแบบเบาะเป้าหมาย ไม่มีตัวเลขความทนทานใดๆ ที่ยังไม่ได้รับการตรวจสอบแล้วนำมาแสดงเป็นผลลัพธ์สุดท้ายในกรณีศึกษานี้
ผลลัพธ์ทางวิศวกรรม
แนวทางที่สามารถผลิตจริงได้ ตั้งแต่แนวคิดเซนเซอร์จนถึงการรวมเข้ากับเบาะ
มูลค่าทางวิศวกรรมในกรณีศึกษานี้ไม่ใช่เพียงแค่แบบแปลนชิ้นเดียว แต่คือการแปลงเป้าหมายการใช้งานให้กลายเป็นสถาปัตยกรรมเซนเซอร์แบบบูรณาการ ซึ่งคำนึงถึงความยืดหยุ่นเชิงกล การจัดเส้นทางสัญญาณไฟฟ้า การป้องกันจุดต่อเชื่อม และการตรวจสอบยืนยันตั้งแต่ขั้นตอนแรก
สิ่งที่สถาปัตยกรรมนี้ทำให้เกิดขึ้นได้
รูปแบบที่สามารถปรับโค้งตามรูปร่างได้ เรขาคณิตที่สามารถติดตามการเคลื่อนไหวของเบาะรองนั่งได้
การตรวจจับแบบกระจาย โครงสร้างแบบเมทริกซ์สำหรับการตรวจจับการมีผู้นั่ง ท่าทาง และแผนที่แรงกด
การควบคุมเส้นทางการส่งสัญญาณ เส้นทางสัญญาณที่ออกแบบโดยคำนึงถึงการเปลี่ยนรูปเป็นหลัก ไม่ใช่เพิ่มเข้าไปภายหลัง
สิ่งที่กระบวนการนี้ควบคุม
การตรวจสอบ DFM โครงสร้างชั้นวัสดุ การจัดวางเส้นทางสัญญาณ ตำแหน่งของส่วนปลาย และข้อจำกัดด้านการประกอบ
การเรียนรู้จากต้นแบบ ความเสี่ยงลดลงผ่านหลักฐานที่ได้จากตัวอย่างที่เป็นตัวแทน
การาลิบเรชั่นระบบ ค่าเกณฑ์ถูกปรับให้เหมาะสมด้วยองค์ประกอบเบาะจริง
คำถาม: ควรเริ่มการทบทวนแบบโครงสร้างนำหน้าเมื่อใด
ก่อนที่ความหนาแน่นของเซนเซอร์ รูปทรงโดยรวม และตำแหน่งของส่วนปลายจะถูกกำหนดอย่างถาวร การร่วมมือกันตั้งแต่เนิ่นๆ จะทำให้สถาปัตยกรรมเชิงกลและไฟฟ้ามีอิสระเพียงพอในการลดแรงเครียด รักษาความสมบูรณ์ของสัญญาณ และทำให้การตรวจสอบยืนยันในขั้นตอนต่อมาเป็นไปอย่างง่ายดาย
กำลังพัฒนาเบาะหรือแผ่นรองนั่งที่สามารถตรวจจับแรงกดได้อย่างยืดหยุ่นหรือไม่
แบ่งปันสแต็กแอปพลิเคชัน เป้าหมายเชิงฟังก์ชัน โซนการตรวจจับเป้าหมาย และข้อจำกัดด้านอินเทอร์เฟซ VMANX สามารถรองรับการทบทวนแนวคิด การออกแบบเพื่อการผลิต (DFM) การจัดเรียงเมทริกซ์แบบกำหนดเอง การวางแผนต้นแบบ และการนิยามการตรวจสอบ
หมายเหตุบรรณาธิการ: บทความนี้อ้างอิงจากกรณีวิศวกรรมที่ถูกทำให้ไม่ระบุตัวตน ตัวระบุลูกค้า ขนาดที่แน่นอน เมตาดาต้าของแบบแปลน เงื่อนไขเชิงพาณิชย์ และการอ้างอิงชิ้นส่วนเฉพาะโครงการ ทั้งหมดถูกลบออกแล้ว ภาพประกอบเป็นส่วนตัดที่ใช้เพื่อแสดงตัวอย่างเท่านั้น และไม่ได้แสดงแบบแปลนของลูกค้าอย่างครบถ้วน